
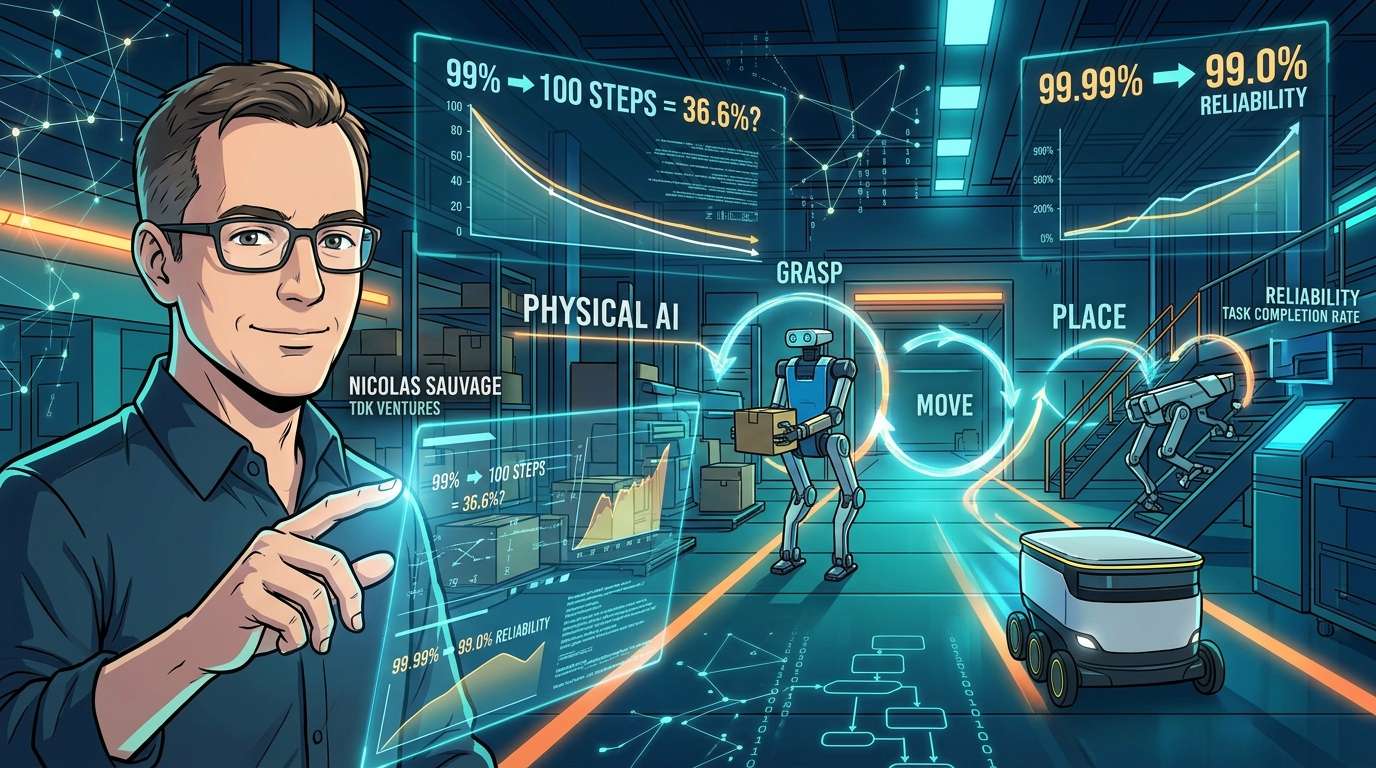
يمسك الروبوت شيئًا ويحمله ويضعه. وقد يبدو أن نجاحه في هذه الحركات بنسبة 99٪ يجعله قريبًا جدًا من الاستخدام العملي. لكن احتمال نجاحه في تنفيذ 100 حركة متتالية من المحاولة الأولى لا يتجاوز نحو 36.6٪. ويرى Nicolas Sauvage، مؤسس ورئيس TDK Ventures، أن التحدي الذي يواجه الذكاء الاصطناعي الفيزيائي لا يقتصر على «مهارة اليدين»، بل ينبغي إعادة تعريفه باعتباره موثوقية إنجاز العملية بأكملها من دون مساعدة بشرية.
المأزق الكامن وراء نسبة 99٪
حين نشاهد مقاطع تجريبية للروبوتات، يسهل أن نفكر: «لقد أصبحت تضاهي البشر». لكن السؤال الحقيقي لا يتعلق بنجاحها مرة واحدة، بل بقدرتها على تكرار المهمة مئات المرات حتى عندما يتغير موضع الأشياء قليلًا، أو تتبدل طريقة الإمساك بها، أو تتآكل الأجزاء، أو تقع مشكلات غير متوقعة.
الحساب الذي يطرحه Sauvage واضح للغاية. ففي مهمة تتألف من 100 حركة متتابعة، إذا بلغ معدل نجاح كل حركة 99٪، فإن احتمال نجاحها جميعًا من المحاولة الأولى يبلغ نحو 36.6٪. وترتفع النسبة إلى نحو 90.5٪ عندما يبلغ معدل النجاح 99.9٪، وإلى نحو 99.0٪ عند 99.99٪. وتجدر الإشارة إلى أن هذا المثال يستند إلى افتراض مبسّط مفاده أن معدل نجاح كل حركة متساوٍ وأن الحركات مستقلة بعضها عن بعض.
بعبارة أخرى، لا يعني روبوت يحقق معدل نجاح 99٪ أنه يتيح أتمتة بنسبة 99٪. فبحسب هذا التصور، يتوقف الأمر على عدد مرات تكرار الرقم «9»: هل يحتاج الإنسان إلى مراقبته عن كثب، أم يمكن الاعتماد عليه وحده؟
المهارة ليست في اليدين وحدهما، بل في العملية بأكملها
غالبًا ما يُتناول الحديث عن مهارة الروبوتات بوصفه منافسةً في الأجهزة، تدور حول عدد الأصابع أو المفاصل. لكن ما يشتريه العملاء ليس عدد درجات الحرية، بل العمل المفيد نفسه، كما يشير Sauvage.
يتطلب إنجاز العمل حلقة مغلقة ومتصلة باستمرار تشمل الرؤية والموضع والتلامس والقوة والضغط والإمساك والحركة والتعديل. وينبغي النظر إلى ذلك بوصفه «نظامًا» يشمل أيضًا مصدر الطاقة والسلامة والمرونة والقدرة على التعافي من الإخفاق.
يفيد اللمس في نقل معلومات مثل بدء انزلاق الشيء، أو عدم استقرار التلامس، أو استخدام قوة مفرطة، أو استقرار الجزء في موضعه الصحيح. ومع ذلك، لا تحتاج جميع المهام إلى حاسة اللمس؛ ففي بعض الحالات تكفي بيانات الرؤية والحركة. المهم ليس إضافة أكبر عدد ممكن من الحواس، بل توفير معلومات كافية تلائم المهمة.
الروبوتات القادرة على تصحيح إخفاقاتها تقترب من العمل الميداني
تتمثل إحدى أهم جوانب المهارة في القدرة على تدارك الموقف. فعندما يبدأ شيء ممسوك بالانزلاق، لا تكمن المسألة الأساسية في مدى مثالية القبضة الأولى، بل في سرعة رصد الانزلاق وتصحيحه قبل أن يتحول خطأ صغير إلى إخفاق في المهمة بأكملها.
قد ترجع الإخفاقات التي تُكتشف في موقع العمل إلى مشكلات في البرمجيات أو أجهزة الاستشعار أو التحكم، وقد تستدعي إعادة النظر في تصميم الروبوت نفسه. فتغيير شكل اليد يغيّر الحركة وخصائص أجهزة الاستشعار وآليات الضبط جميعًا، لذا لا يمكن دائمًا استخدام البيانات التي جُمعت لتصميم ما مع تصميم آخر كما هي. ولهذا يعدّ Sauvage إدخال الروبوتات إلى مواقع العمل جزءًا من عملية التطوير.
إن الانزلاق وضعف الإمساك والتآكل والإخفاق في التعافي، كلها تجارب تتحول إلى بيانات تُستخدم لتحسين البرمجيات والمحاكاة وأجهزة الاستشعار والتحكم والأجهزة. ووفق هذا التصور، تزداد موثوقية عمليات الإدخال اللاحقة وتنخفض تكلفتها مع كل دورة من هذه الدورات. فالاختراق التقني ليس سوى نقطة انطلاق الرحلة، أما ما يضاعف أثره مرات عدة فهو آليات التعلم المحيطة به. ويرى Sauvage أن زيادة عدد مرات تكرار الرقم «9» تتحقق بتكرار الإدخال والتعلم والتحسين.
اختيار الشكل الأنسب للعمل بدلًا من الشكل البشري
ينبغي أيضًا توخي الحذر من فكرة أن الروبوت الأقرب إلى شكل الإنسان هو الأفضل. فالعمل هو نقطة البداية، ومنها تُحدَّد البيئة والشكل والنظام المطلوب. وينطبق المنطق نفسه على المهارة: فاليد الأكثر شبهًا بيد الإنسان ليست بالضرورة الخيار الأمثل. ويرى الكاتب أن الهدف ليس بلوغ أقصى درجات المهارة، بل تحقيق «المهارة الكافية واللازمة» لإنجاز عمل ذي قيمة على نحو موثوق.
ومن الأمثلة المذكورة روبوت «Digit» ثنائي الأرجل من Agility Robotics. وقد صُمم لقطاعي الخدمات اللوجستية والصناعة، ويمكن توصيل أدوات مخصصة تلائم العمل مباشرةً به، بدلًا من تزويده بيد ذات خمسة أصابع. ويعطي هذا التصميم الأولوية للشكل والمهارة اللذين تتطلبهما المهمة، لا لمحاكاة الإنسان.
يتنقل الروبوت الرباعي الأرجل من ANYbotics عبر السلالم والأراضي الوعرة في المنشآت الصناعية، ويفحص المناطق الخطرة، ما يقلل فرص تعرض البشر للخطر. وورد أن إحدى حالات استخدامه شملت أكثر من 33,000 عملية تفتيش في 450 نقطة تفتيش.
صُممت روبوتات التوصيل من Starship Technologies لتسير على الأرصفة، لذا تلائمها العجلات الصغيرة أكثر من الأرجل. وأعلنت الشركة أن عمليات التوصيل الذاتية التي نفذتها تجاوزت 10 ملايين عملية.
تختلف النماذج الثلاثة تمامًا، لكنها تشترك في فكرة واحدة: الحل الصحيح هو ما يلائم العمل الميداني ويستطيع أداءه مرارًا في بيئته. ويقول سوفاج إن استثماراته في Agility وANYbotics وStarship غيّرت الأسئلة التي يطرحها بصفته مستثمرًا. فلم يعد السؤال أي الروبوتات يبدو أشبه بالبشر، بل أيها يشكّل نظامًا متكاملًا يرقى إلى مستوى الموثوقية التي يطلبها العملاء.
من معدل نجاح العروض التوضيحية إلى معدل إنجاز المهام
كيف يمكن إذن قياس التقدم في الذكاء الاصطناعي الفيزيائي؟ يقول سوفاج إن معدل نجاح حركة واحدة تُعرض في تجربة توضيحية لا يكاد يخبرنا بشيء عن قدرة الروبوت على العمل باستقلالية في موقع العمل.
ما نريد معرفته هو نسبة مراحل العمل التي تُنجز من دون مساعدة بشرية. كم مرة يستطيع الروبوت التعافي من مشكلة من دون مساعدة؟ وكيف يتغير أداؤه عندما تتبدل الأشياء أو الإضاءة أو المواقع أو مستويات التآكل أو البيئة المحيطة؟
وثمة أيضًا أسئلة أقل بريقًا تزداد أهميتها مع اتساع نطاق العمل: ما أول جزء يتعطل عند الاستخدام المتكرر؟ وما السرعة التي يمكن بها العودة إلى العمل بعد التشخيص أو الإصلاح؟ وما سرعة إنجاز المهمة الواحدة بنجاح، ومعدل التشغيل، والتكلفة؟ ويرى أن هذه المقاييس أنسب من عرض لمرة واحدة لقياس البراعة.
ما يلزم لخلق القيمة ليس يدًا أشد شبهًا بيد الإنسان، ولا أكبر عدد من المفاصل، ولا أوسع مجموعة من المهارات. بل المطلوب مزيج ملائم من البنية المادية والاستشعار والتحكم والقدرة على التعافي، بما يتيح إنجاز أعمال ذات قيمة على نحو موثوق في بيئة العمل الفعلية. ويرى سوفاج أن هذا هو ما سيحسم الجولة المقبلة في سباق براعة الروبوتات.
コメント