
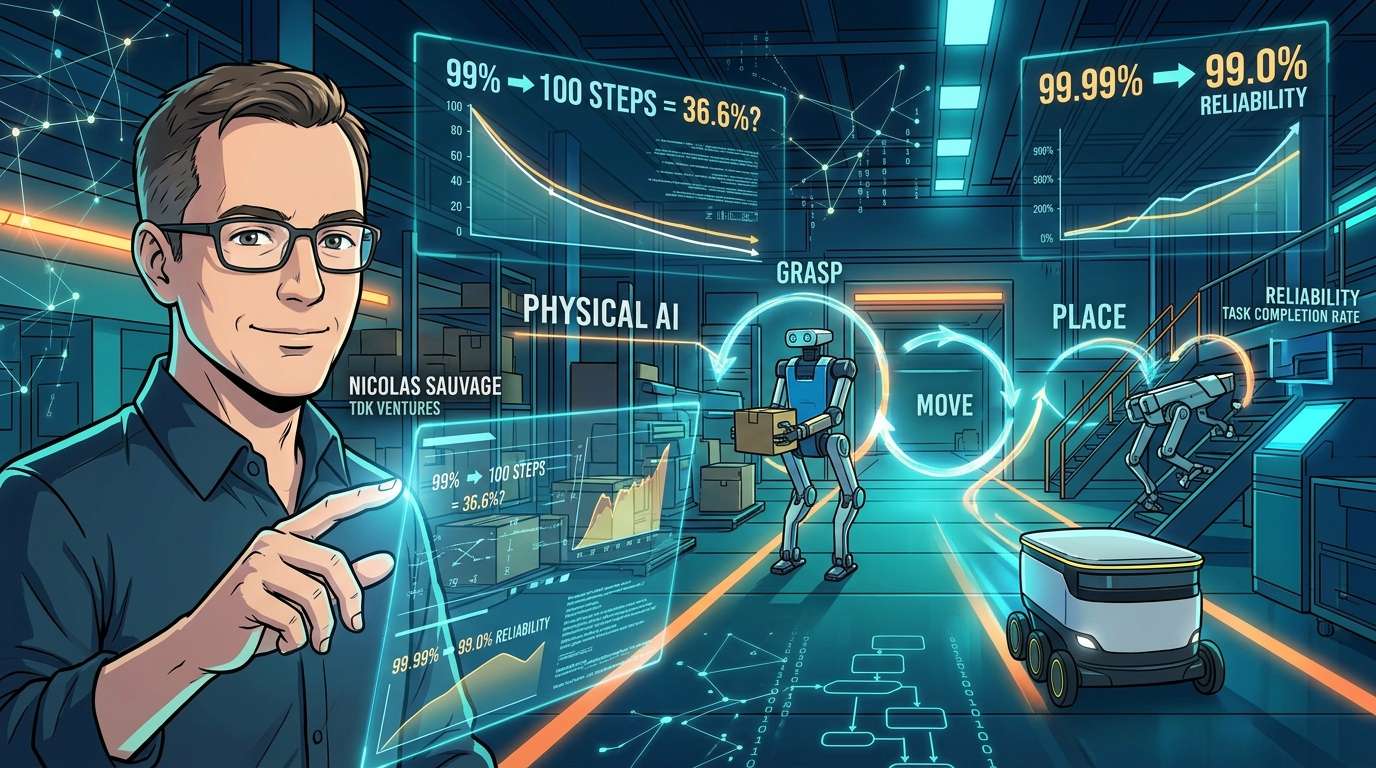
Robot menggenggam, membawa, lalu meletakkan benda. Jika gerakan itu berhasil dengan probabilitas 99%, kita mungkin merasa robot tersebut sudah cukup dekat dengan penggunaan praktis. Namun, dalam pekerjaan yang terdiri atas 100 gerakan berurutan, probabilitas semua gerakan berhasil sejak percobaan pertama hanya sekitar 36.6%. Nicolas Sauvage, pendiri sekaligus presiden TDK Ventures, berpendapat bahwa tantangan AI fisik perlu dipahami kembali bukan sekadar sebagai “kelihaian tangan”, melainkan sebagai keandalan untuk menuntaskan seluruh rangkaian pekerjaan tanpa bantuan manusia.
Jebakan di balik angka 99%
Saat menonton video demonstrasi robot, kita mudah berpikir, “Robot ini sudah setara manusia.” Namun, yang benar-benar dipertanyakan bukanlah keberhasilan satu kali. Pertanyaannya adalah apakah robot mampu mengulangi pekerjaan itu ratusan kali meskipun posisi benda sedikit bergeser, cara menggenggam berubah, komponen aus, atau terjadi masalah yang tidak terduga.
Perkiraan yang disampaikan Sauvage sangat mudah dipahami. Dalam pekerjaan yang terdiri atas 100 gerakan berurutan, jika tingkat keberhasilan setiap gerakan adalah 99%, probabilitas semuanya berhasil pada percobaan pertama hanya sekitar 36.6%. Jika angkanya mencapai 99.9%, probabilitasnya menjadi sekitar 90.5%, dan pada 99.99% meningkat hingga sekitar 99.0%. Perlu dicatat, contoh perhitungan ini didasarkan pada asumsi sederhana bahwa tingkat keberhasilan setiap gerakan sama dan masing-masing gerakan saling independen.
Artinya, robot dengan tingkat keberhasilan 99% bukan berarti memiliki otomatisasi 99%. Menurut pandangan ini, jumlah angka “9” yang berderet menentukan apakah manusia perlu mengawasi robot dari dekat atau pekerjaan dapat sepenuhnya dipercayakan kepada robot.
Kelihaian bukan hanya ada pada tangan, tetapi juga pada keseluruhan proses
Kelihaian robot kerap dibicarakan sebagai persaingan perangkat keras untuk memperebutkan jumlah jari atau sendi. Namun, yang dibeli pelanggan bukanlah jumlah derajat kebebasan, melainkan pekerjaan yang benar-benar bermanfaat. Demikian menurut Sauvage.
Untuk menyelesaikan pekerjaan, diperlukan lingkar kendali tertutup yang menghubungkan penglihatan, posisi, kontak, gaya, tekanan, genggaman, gerakan, dan penyesuaian secara berkesinambungan. Robot perlu dipandang sebagai sebuah “sistem” yang juga mencakup daya, keselamatan, fleksibilitas, serta kemampuan pulih dari kegagalan.
Indra peraba berguna untuk menyampaikan informasi, misalnya bahwa benda mulai tergelincir, kontak tidak stabil, gaya yang diberikan terlalu besar, atau komponen sudah terpasang pada posisi yang benar. Meski begitu, tidak semua pekerjaan membutuhkan indra peraba; dalam situasi tertentu, data penglihatan dan gerakan saja sudah cukup. Yang penting bukan menambahkan sebanyak mungkin kemampuan sensorik, melainkan menyediakan informasi yang memadai dan sesuai dengan pekerjaan.
Robot yang mampu memperbaiki kegagalan semakin dekat dengan penerapan di lapangan
Salah satu aspek terpenting dari kelihaian adalah kemampuan untuk memulihkan keadaan. Saat benda yang digenggam mulai tergelincir, yang terpenting bukan apakah genggaman awalnya sempurna. Pertanyaannya adalah apakah robot bisa mendeteksi benda yang tergelincir dengan cepat dan mengoreksinya sebelum kesalahan kecil berkembang menjadi kegagalan seluruh pekerjaan.
Kegagalan yang ditemukan di lapangan bisa jadi masalah perangkat lunak, sensor, atau kendali, tetapi bisa juga menuntut perombakan desain robot itu sendiri. Mengubah bentuk tangan akan mengubah gerakan, karakteristik sensor, dan pengaturannya. Karena itu, data yang dikumpulkan dari satu desain belum tentu bisa langsung digunakan pada desain lain. Itulah sebabnya Sauvage memandang penerapan di lapangan sebagai bagian dari pengembangan.
Pengalaman seperti benda tergelincir, genggaman yang tidak memadai, keausan, dan kegagalan pemulihan menjadi data yang kemudian digunakan untuk menyempurnakan perangkat lunak, simulasi, sensor, kendali, dan perangkat keras. Gagasannya, setiap kali siklus ini dijalankan, penerapan berikutnya akan semakin andal dan biayanya pun turun. Terobosan teknis hanyalah titik awal perjalanan; mekanisme pembelajaran di sekitarnyalah yang melipatgandakan dampaknya. Ia berpendapat bahwa jumlah angka “9” bertambah melalui pengulangan proses penerapan, pembelajaran, dan penyempurnaan.
Pilih bentuk yang sesuai dengan pekerjaan, bukan yang paling mirip manusia
Gagasan bahwa semakin mirip robot dengan manusia, semakin baik, juga perlu diwaspadai. Titik awalnya adalah pekerjaan; dari sana, lingkungan, bentuk, dan sistem yang dibutuhkan ditentukan. Prinsip yang sama berlaku untuk kelihaian: tangan yang paling menyerupai tangan manusia belum tentu yang paling tepat. Menurut penulis, tujuannya bukan mencapai kelihaian semaksimal mungkin, melainkan memiliki “kelihaian secukupnya” untuk menuntaskan pekerjaan bernilai dengan andal.
Salah satu contohnya adalah robot berkaki dua “Digit” dari Agility Robotics. Robot ini dirancang untuk logistik dan industri, serta dapat langsung dipasangi perkakas khusus yang sesuai dengan pekerjaannya, alih-alih diberi tangan berjari lima. Desainnya mengutamakan bentuk dan tingkat kelihaian yang dibutuhkan pekerjaan, bukan kemiripan dengan manusia.
Robot berkaki empat ANYbotics bergerak menaiki tangga dan melintasi medan tidak rata di fasilitas industri sambil memeriksa area berbahaya, sehingga mengurangi peluang manusia terpapar bahaya. Dalam salah satu kasus penerapan, robot tersebut dilaporkan telah melakukan lebih dari 33.000 inspeksi di 450 titik pemeriksaan.
Robot pengiriman Starship Technologies dirancang untuk beroperasi di trotoar, sehingga model beroda kecil lebih sesuai daripada robot berkaki. Perusahaan tersebut melaporkan bahwa pendekatan khusus untuk penggunaan ini telah menghasilkan lebih dari 10 juta pengiriman otonom.
Ketiganya sangat berbeda, tetapi memiliki satu kesamaan: robot yang tepat adalah robot yang sesuai dengan pekerjaan di lapangan dan dapat bekerja berulang kali di lingkungan tersebut. Sauvage mengatakan bahwa investasinya di Agility, ANYbotics, dan Starship telah mengubah pertanyaannya sebagai investor. Bukan lagi robot mana yang paling mirip manusia, melainkan sistem matang mana yang mampu mencapai tingkat keandalan yang dibutuhkan pelanggan.
Dari tingkat keberhasilan demo ke tingkat penyelesaian pekerjaan
Lantas, bagaimana seharusnya kemajuan AI fisik diukur? Menurut Sauvage, tingkat keberhasilan satu gerakan yang ditampilkan dalam demo hampir tidak memberi tahu kita apakah robot mampu bekerja secara mandiri di lapangan.
Yang ingin diketahui adalah proporsi tahapan kerja yang dapat diselesaikan tanpa bantuan manusia. Seberapa sering robot dapat pulih tanpa bantuan ketika terjadi masalah? Bagaimana kinerjanya berubah saat objek, pencahayaan, posisi, tingkat keausan, atau lingkungan sekitar berubah?
Ada pula pertanyaan-pertanyaan praktis yang semakin penting seiring bertambahnya skala. Bagian mana yang pertama kali rusak setelah digunakan berulang kali? Seberapa cepat robot dapat kembali bekerja setelah didiagnosis dan diperbaiki? Bagaimana kecepatan, waktu operasional, dan biaya untuk menyelesaikan satu pekerjaan dengan sukses? Ukuran-ukuran ini, menurut argumen tersebut, lebih tepat untuk menilai ketangkasan daripada demonstrasi satu kali.
Untuk menghasilkan nilai, yang dibutuhkan bukan tangan yang paling mirip manusia, jumlah sendi terbanyak, ataupun ragam keterampilan terluas. Yang dibutuhkan adalah kombinasi tepat antara bentuk fisik, penginderaan, kontrol, dan kemampuan pemulihan, sehingga robot dapat diandalkan untuk melakukan pekerjaan yang bernilai di lingkungan kerja nyata. Menurut Sauvage, di situlah persaingan berikutnya dalam ketangkasan robot akan ditentukan.
コメント