
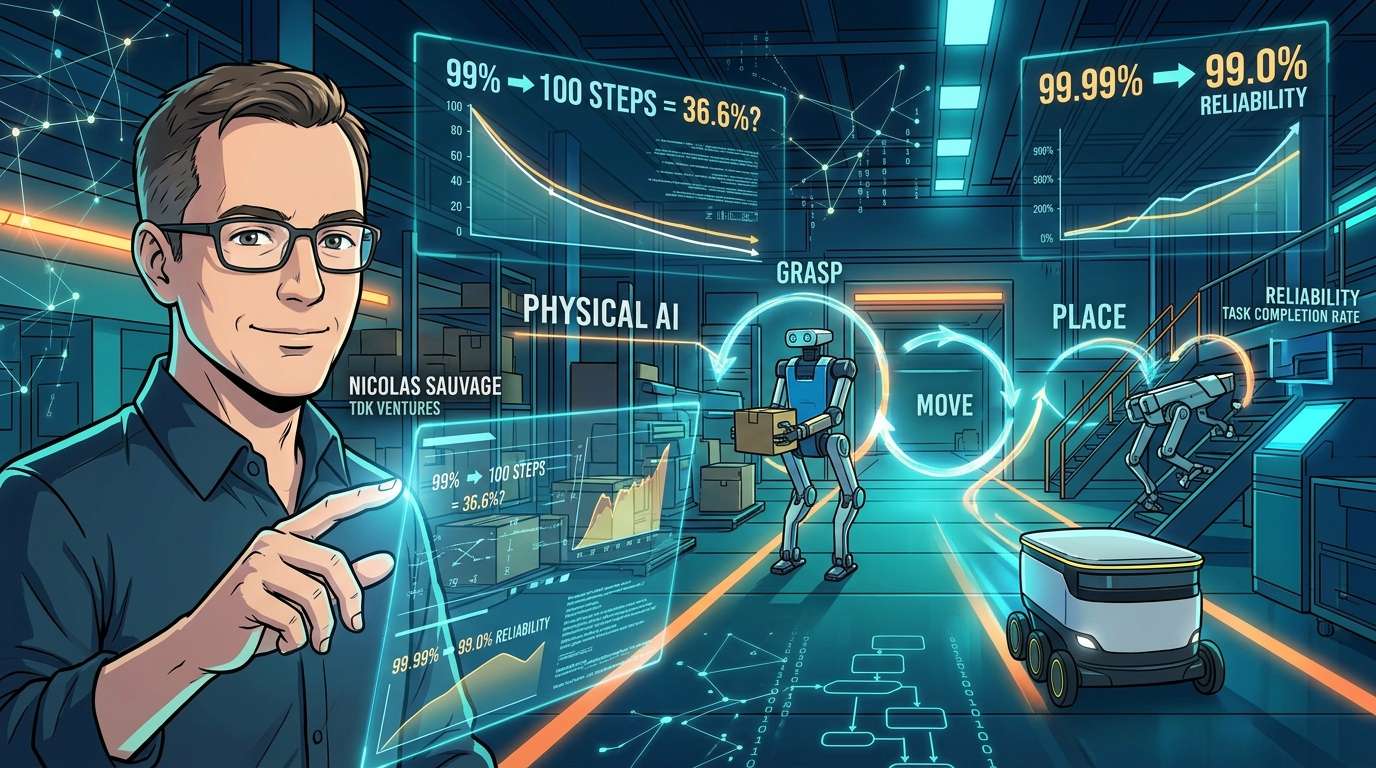
機器人抓取、搬運並放下物品。如果這些動作有 99% 的成功率,或許會讓人覺得已相當接近實用階段。然而,在一項由 100 個動作連續組成的工作中,從第一次嘗試起便全部成功的機率只有約 36.6%。TDK Ventures 創辦人兼總裁 Nicolas Sauvage 認為,應重新看待實體 AI 面臨的挑戰:關鍵不只是「手部靈巧度」,更是能否在無須人力協助的情況下,可靠地完成整個流程。
99% 這個數字背後的陷阱
看著機器人的示範影片,人們往往會忍不住認為「它已經和人類一樣了」。但真正的問題不在於一次成功,而在於即使物品位置稍有偏差、握法改變、零件磨損,或發生預期之外的狀況,機器人能否仍然連續重複作業數百次。
Sauvage 提出的估算相當淺顯易懂。若一項工作依序包含 100 個動作,且每個動作的成功率為 99%,那麼第一次嘗試就全部成功的機率約為 36.6%;若成功率升至 99.9%,機率約為 90.5%;達到 99.99% 時,則可升至約 99.0%。須注意,這項計算是基於各動作成功率相同且彼此獨立的簡化假設。
換言之,成功率 99% 的機器人,不代表自動化程度達到 99%。Sauvage 的看法是,成功率裡有幾個「9」,將決定是否仍須有人在旁看顧,或是能否完全交由機器人負責。
靈巧度不只在手部,更體現在整個流程
談到機器人的靈巧度,話題往往集中在硬體競賽,例如比較手指數量或關節數量。但客戶購買的不是自由度,而是能派上用場的工作成果。Sauvage 如此指出。
要完成工作,視覺、位置、接觸、力量、壓力、抓握、動作與調整等環節,必須形成不間斷的閉環。還需要從「系統」的角度看待問題,將電力、安全性、靈活性,以及從失敗中復原的能力一併納入考量。
觸覺有助於傳達物品即將滑落、接觸不穩、施力過大,或零件已正確就位等資訊。不過,並非所有工作都需要觸覺;有些情境只靠視覺與動作資料就已足夠。重要的不是一味堆疊感測能力,而是提供足以應付工作需求的資訊。
能從失敗中修正的機器人,更接近實際作業現場
在靈巧度之中,重新調整並挽回局面的能力占有重要比重。當抓取的物品開始滑動時,最初的握法是否完美並非關鍵。真正重要的是,能否及早偵測滑動並加以修正,避免小失誤演變成整項工作的失敗。
在實際作業現場發現的失敗,可能源自軟體、感測器或控制問題,也可能迫使團隊重新檢討機體設計。只要改變手部形狀,動作、感測器特性和調整方式就會全部改變,因此,在一種設計上蒐集的資料未必能直接用於另一種設計。正因如此,Sauvage 將導入現場視為開發的一部分。
滑動、抓握不足、磨損、復原失敗,這些經驗都會轉化為資料,進而用於改善軟體、模擬、感測器、控制和硬體。這套思路認為,每次循環都能讓下一次導入更可靠、成本更低。技術突破只是旅程的起點,真正能讓影響力倍增的,是周邊的學習機制。他指出,增加成功率中的「9」,靠的是反覆導入、學習與改善。
選擇適合工作的形態,而非一味追求人形
也必須留意「越像人類的機器人就越優秀」這種想法。應從工作本身出發,再據此決定環境、外形與所需系統。靈巧度也遵循相同邏輯,最像人類的手不見得是最佳選擇。作者主張,目標不是追求最高程度的靈巧,而是具備足以可靠完成有價值工作的「恰到好處的靈巧度」。
文中舉出的例子,是 Agility Robotics 的雙足機器人「Digit」。它為物流與工業用途而設計,沒有配置五指手,而是能直接連接符合工作需求的專用工具。這項設計優先考量的是作業所需的形態與靈巧度,而非外觀近似人類。
ANYbotics 的四足機器人能在工業設施內攀爬階梯、穿越崎嶇地形,同時巡檢危險區域,減少人員暴露於危險中的機會。據稱,在一個導入案例中,機器人在 450 個巡檢點執行了超過 3 萬 3000 次巡檢。
Starship Technologies 的配送機器人以在人行道上行駛為前提,因此小型輪式設計比腿部更合適。該公司表示,這種針對用途設計的做法,已促成超過 1000 萬次自主配送。
三者的外型截然不同,卻有一個共同點:真正的答案,是符合現場工作需求、能在該環境中反覆運作的形式。Sauvage表示,透過投資Agility、ANYbotics和Starship,他看待投資的問題也改變了。重點不再是「哪台機器人最像人」,而是「哪套完整系統能達到客戶要求的可靠度」。
從示範成功率到工作完成率
那麼,該如何衡量實體AI的進步?Sauvage指出,機器人在示範中單次動作的成功率,幾乎無法說明它能否在現場自主工作。
我們真正想知道的是,無須人員協助即可完成的流程占比有多高。發生問題時,它能多常在無人協助下自行復原?物體、照明、位置、磨損程度或周遭環境改變時,效能又會如何變化?
此外,規模擴大後愈發重要的,還有一些不起眼的問題:反覆使用後,最先壞掉的是哪個部位?經過診斷和維修後,多久才能恢復工作?完成一項任務所需的時間、運作率和成本又是多少?相較於一次性的演示,這些指標才更適合用來衡量靈巧度。
要創造價值,並不需要最像人類的手、最多的關節,或最廣泛的技能。真正重要的是,物理形態、感測、控制與復原能力搭配得宜,並能在實際工作的環境中可靠完成有價值的任務。Sauvage認為,機器人靈巧度的下一場競賽,勝負將由此決定。
コメント