
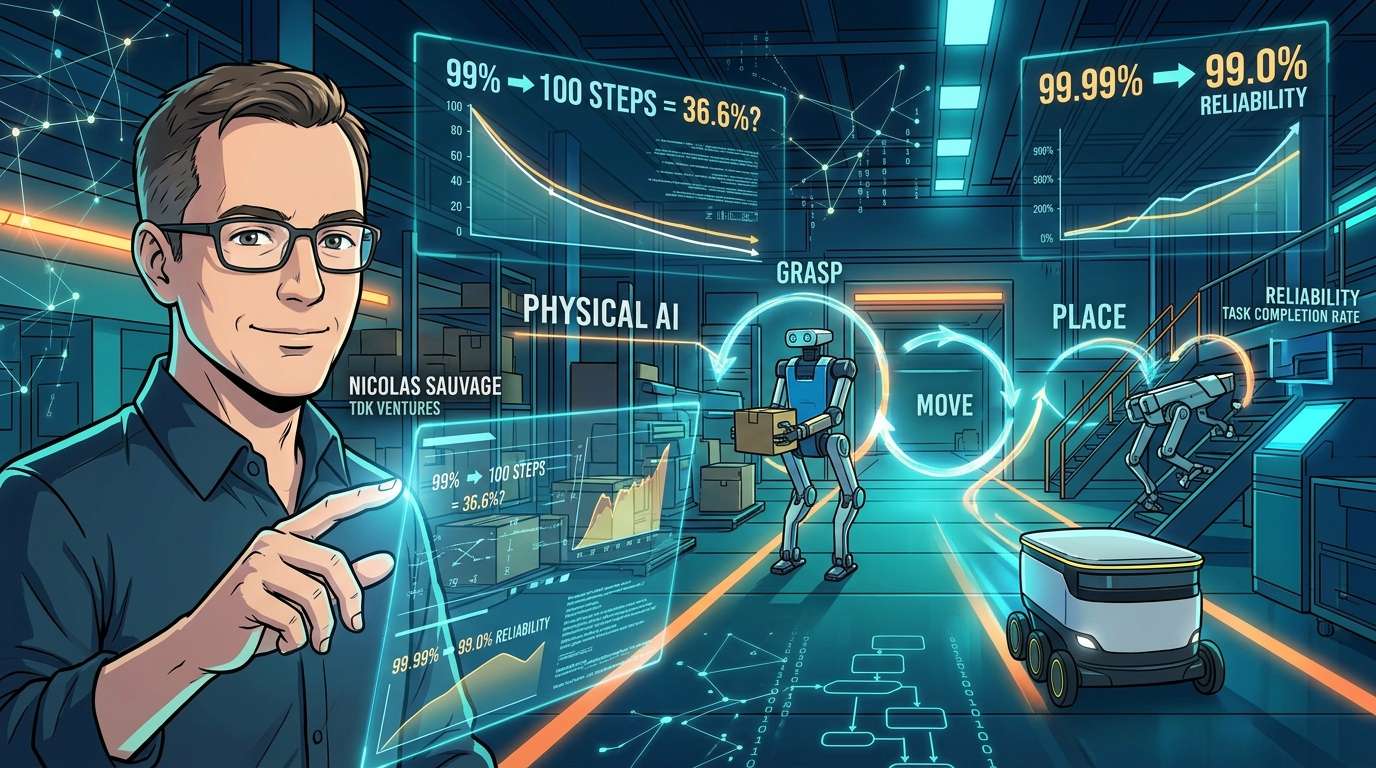
Un robot saisit un objet, le transporte et le dépose. Si chacune de ces opérations réussit dans 99 % des cas, on pourrait penser qu’il est presque prêt pour une utilisation concrète. Pourtant, pour une tâche composée de 100 opérations successives, la probabilité qu’elles réussissent toutes dès le premier essai n’est que d’environ 36,6 %. Nicolas Sauvage, fondateur et président de TDK Ventures, estime qu’il faut repenser les défis de l’IA physique : ils ne relèvent pas seulement de la « dextérité », mais aussi de la fiabilité nécessaire pour mener à bien un processus entier sans aide humaine.
Le piège caché derrière le chiffre de 99 %
En regardant une vidéo de démonstration d’un robot, on peut facilement se dire qu’il est « déjà au niveau de l’humain ». Mais la vraie question n’est pas de savoir s’il réussit une fois. Peut-il répéter l’opération des centaines de fois malgré un léger décalage de l’objet, une prise différente, l’usure des pièces ou des imprévus ?
Le calcul présenté par Sauvage est très parlant. Pour une tâche composée de 100 opérations successives, si chacune réussit dans 99 % des cas, la probabilité qu’elles réussissent toutes dès le premier essai est d’environ 36,6 %. Elle passe à environ 90,5 % avec un taux de réussite de 99,9 %, et à environ 99,0 % avec 99,99 %. Il s’agit toutefois d’un exemple fondé sur une hypothèse simplificatrice : le taux de réussite de chaque opération est identique et les opérations sont indépendantes les unes des autres.
Autrement dit, un robot qui réussit dans 99 % des cas n’automatise pas 99 % du travail. Selon cette analyse, c’est le nombre de « 9 » qui détermine si une personne doit surveiller le robot ou si l’on peut lui confier la tâche en toute autonomie.
La dextérité réside dans l’ensemble du processus, pas seulement dans les mains
La dextérité des robots est souvent présentée comme une course matérielle au nombre de doigts ou d’articulations. Or, les clients n’achètent pas un nombre de degrés de liberté, mais la capacité à accomplir un travail utile. C’est ce que souligne Sauvage.
Pour mener une tâche à bien, il faut une boucle fermée et continue reliant la vision, le positionnement, le contact, la force, la pression, la prise, le mouvement et les ajustements. Il faut considérer l’ensemble comme un « système », qui englobe aussi l’alimentation électrique, la sécurité, la flexibilité et la capacité à se remettre d’un échec.
Le sens du toucher peut aider à détecter qu’un objet commence à glisser, que le contact est instable, que la force exercée est excessive ou qu’une pièce est correctement en place. Cela dit, toutes les tâches ne nécessitent pas le toucher : dans certains cas, les données visuelles et celles du mouvement suffisent. L’essentiel n’est pas d’accumuler les capteurs, mais de fournir suffisamment d’informations adaptées à la tâche.
Les robots capables de corriger leurs erreurs se rapprochent du terrain
La capacité à se reprendre joue un rôle majeur dans la dextérité. Quand un objet commence à glisser, l’essentiel n’est pas de savoir si la prise initiale était parfaite. La vraie question est de savoir si le robot peut détecter rapidement le glissement et corriger sa prise avant qu’une petite erreur ne compromette toute l’opération.
Les défaillances constatées sur le terrain peuvent relever du logiciel, des capteurs ou du contrôle, ou encore imposer de revoir la conception même du robot. Modifier la forme de la main change aussi bien les mouvements que les caractéristiques des capteurs et les réglages ; les données recueillies avec une conception donnée ne sont donc pas nécessairement réutilisables telles quelles pour une autre. C’est pourquoi Sauvage considère le déploiement sur le terrain comme une partie intégrante du développement.
Glissements, prises insuffisantes, usure, échecs de récupération : ces expériences deviennent des données qui alimentent l’amélioration des logiciels, de la simulation, des capteurs, du contrôle et du matériel. Selon cette approche, chaque cycle rend le déploiement suivant plus fiable et moins coûteux. Les percées technologiques ne sont que le point de départ ; c’est le système d’apprentissage qui les entoure qui démultiplie leur impact. Sauvage estime que faire augmenter le nombre de « 9 » exige de répéter les cycles de déploiement, d’apprentissage et d’amélioration.
Choisir une forme adaptée au travail plutôt qu’un humanoïde
Il faut aussi se méfier de l’idée selon laquelle plus un robot ressemble à un humain, meilleur il est. Il faut partir de la tâche, puis en déduire l’environnement, la forme et le système nécessaires. La même logique s’applique à la dextérité : la main la plus humaine n’est pas forcément la plus adaptée. Selon l’auteur, l’objectif n’est pas une dextérité maximale, mais une « dextérité suffisante » pour accomplir de façon fiable des tâches utiles.
Le robot bipède Digit, d’Agility Robotics, en est un exemple. Conçu pour la logistique et l’industrie, il peut être équipé directement d’outils spécialisés adaptés au travail, plutôt que d’une main à cinq doigts. Sa conception privilégie la forme et le niveau de dextérité requis par la tâche plutôt que la ressemblance avec l’humain.
Les robots quadrupèdes d’ANYbotics inspectent des zones dangereuses en parcourant les escaliers et les terrains accidentés des sites industriels, réduisant ainsi les risques auxquels les personnes sont exposées. Selon les informations communiquées pour un déploiement, ils ont réalisé plus de 33 000 inspections sur 450 points de contrôle.
Les robots de livraison de Starship Technologies sont conçus pour circuler sur les trottoirs ; de petites roues leur conviennent donc mieux que des jambes. Grâce à cette approche spécialisée, l’entreprise indique avoir effectué plus de 10 millions de livraisons autonomes.
Leurs apparences sont radicalement différentes, mais ils ont un point commun : la bonne approche consiste à adapter le robot au travail sur le terrain et à concevoir un système capable d’y fonctionner de manière répétée. M. Sauvage explique que ses investissements dans Agility, ANYbotics et Starship ont changé les questions qu’il se pose en tant qu’investisseur. Il ne s’agit plus de savoir quel robot ressemble le plus à un humain, mais quel système abouti répond au niveau de fiabilité exigé par les clients.
Du taux de réussite des démonstrations à celui des tâches menées à bien
Alors, comment mesurer les progrès de l’IA physique ? Selon M. Sauvage, le taux de réussite d’un mouvement isolé présenté lors d’une démonstration ne nous apprend presque rien sur la capacité d’un robot à travailler de façon autonome sur le terrain.
Ce qu’il faut savoir, c’est la proportion des tâches accomplies sans aide humaine. À quelle fréquence le robot parvient-il à se remettre d’un problème sans assistance ? Comment ses performances évoluent-elles lorsque les objets, l’éclairage, la position, l’usure ou l’environnement changent ?
D’autres questions moins spectaculaires prennent aussi de l’importance à mesure que l’on passe à l’échelle. Quelle est la première pièce à casser après des utilisations répétées ? Combien de temps faut-il pour reprendre le travail après un diagnostic ou une réparation ? Quelle est la vitesse d’exécution, le taux de disponibilité et le coût par tâche menée à bien ? Selon cette approche, ces indicateurs mesurent mieux la dextérité qu’une démonstration ponctuelle.
Pour créer de la valeur, il n’est pas nécessaire d’avoir la main la plus humaine, le plus grand nombre d’articulations ou le répertoire de compétences le plus vaste. Il faut une combinaison adaptée de forme physique, de capteurs, de contrôle et de capacité à se remettre des problèmes, afin d’accomplir de manière fiable des tâches utiles dans l’environnement de travail réel. Selon M. Sauvage, c’est là que se jouera la prochaine compétition autour de la dextérité des robots.
コメント