
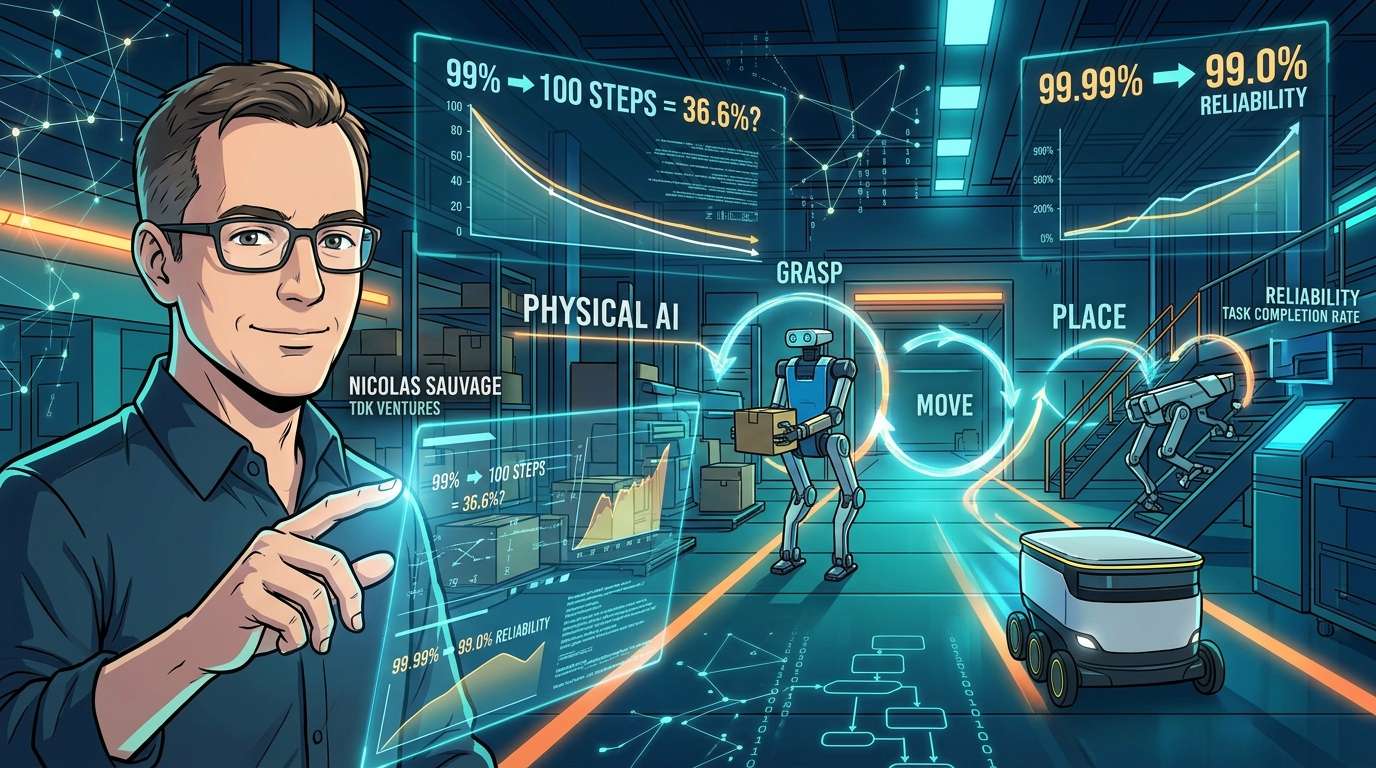
机器人抓取、搬运并放下物品。如果这些动作的成功率达到99%,你或许会觉得它已相当接近实用阶段。然而,在一项由100个连续动作组成的任务中,机器人从头到尾一次全部成功的概率只有约36.6%。TDK Ventures创始人兼总裁Nicolas Sauvage认为,我们应重新审视物理AI面临的挑战:关键不仅在于“手部灵巧度”,更在于能否无需人类协助,可靠地完成整个流程。
99%这个数字背后的陷阱
看着机器人的演示视频,人们很容易觉得“它已经和人类一样了”。但真正的问题不在于它能否成功一次,而在于即便物体位置略有偏差、抓取方式发生变化、部件出现磨损,或遇到意料之外的故障,它能否仍然完成数百次重复操作。
Sauvage给出的估算非常直观:在一项按顺序执行100个动作的任务中,如果每个动作的成功率为99%,那么首次尝试就全部成功的概率约为36.6%。如果成功率提高到99.9%,这一概率约为90.5%;达到99.99%时,则约为99.0%。需要说明的是,这一计算是基于各动作成功率相同且彼此独立这一简化假设的示例。
也就是说,成功率为99%的机器人,并不意味着实现了99%的自动化。Sauvage的看法是,成功率中“9”的个数,决定了是否仍需有人在旁看护,还是可以完全交由机器人处理。
灵巧度不只体现在手部,更贯穿整个流程
谈到机器人的灵巧度,人们往往会将其视为一场硬件竞赛,比拼手指数量或关节数量。然而,客户购买的不是自由度,而是真正有用的工作能力。Sauvage指出了这一点。
要完成一项任务,视觉、位置、接触、力、压力、抓取、动作和调整必须形成不间断的闭环。我们需要将其视为一个“系统”,同时考虑电源、安全性、灵活性以及从失败中恢复的能力。
触觉有助于传递物体即将滑落、接触不稳定、施力过大或部件已正确就位等信息。不过,并非所有任务都需要触觉,有些场景仅凭视觉和动作数据就已足够。关键不在于一味堆叠各种感知能力,而在于为具体任务提供足够且合适的信息。
能够纠正错误的机器人更接近实际应用
在灵巧度中,能否及时补救占据重要位置。当抓取的物体开始滑动时,最初的抓握是否完美并非关键。真正的问题是,机器人能否及时检测到滑动并加以修正,避免小失误演变成整个任务的失败。
在实际应用中发现的问题,可能出在软件、传感器或控制系统,也可能迫使人们重新审视机器人本体的设计。改变手部形状会影响动作、传感器特性和调校,因此,在一种设计上收集的数据未必能直接用于另一种设计。正因如此,Sauvage将实际部署视为开发的一部分。
物体滑落、抓取不牢、部件磨损、恢复失败,这些经历都会转化为数据,用于改进软件、仿真、传感器、控制系统和硬件。按照这一思路,每一轮循环都会让下一次部署更加可靠,成本也更低。技术突破只是这段历程的起点,真正能将其影响成倍放大的,是周边的学习机制。他认为,要让成功率中的“9”不断增加,就需要持续部署、学习和改进。
选择适合任务的形态,而非一味追求人形
认为越像人类的机器人就越优秀,这种想法也需要谨慎看待。应从任务出发,反向确定应用环境、形态和所需系统。灵巧度也是同样的道理:最像人类的手未必是最佳选择。作者认为,目标不是追求最高程度的灵巧,而是具备完成有价值任务所需的“恰到好处的灵巧度”。
文中举出的一个例子是Agility Robotics的双足机器人“Digit”。它专为物流和工业场景设计,不是配备五指的手,而是可以直接连接适合任务的专用工具。这种设计优先考虑的是满足作业需求的形态和灵巧度,而非模仿人类。
ANYbotics的四足机器人可以在工业设施内攀爬楼梯、穿越崎岖地面,并检查危险区域,从而减少人员遭遇危险的机会。据称,在一个部署案例中,它在450个检查点累计完成了超过3.3万次检查。
Starship Technologies的配送机器人需要在人行道上行驶,因此小型轮式设计比腿式设计更合适。该公司报告称,凭借这种面向具体用途的设计,其自主配送次数已超过1000万次。
三者的形态截然不同,但有一个共同点:真正的答案,是适合现场工作、能够在相应环境中反复作业的形态。Sauvage表示,通过投资Agility、ANYbotics和Starship,他作为投资者关注的问题也发生了变化:不再是哪个机器人最像人,而是哪个完整系统能达到客户要求的可靠性。
从演示成功率到任务完成率
那么,该如何衡量物理AI的进步?Sauvage表示,机器人在演示中展示的单次动作成功率,几乎无法说明它能否在现场自主工作。
真正值得关注的是,无需人员协助即可完成的作业流程占比。出现问题时,机器人能在多大程度上自行恢复?物体、光照、位置、磨损情况和周边环境发生变化时,性能会受到怎样的影响?
此外,还有一些不起眼的问题,随着规模扩大,重要性会越来越高:反复使用时,最先损坏的部件是什么?经过诊断和维修后,能多快恢复工作?顺利完成一项任务所需的时间、运行率和成本又如何?文章认为,相比一次性的演示,这些指标更适合用来衡量灵巧性。
创造价值所需要的,不是最像人类的手、最多的关节,也不是最广泛的技能,而是将恰当的物理形态、传感、控制和恢复能力结合起来,在实际工作环境中可靠地完成有价值的任务。Sauvage认为,机器人灵巧性的下一场较量,将由此决定。
コメント