
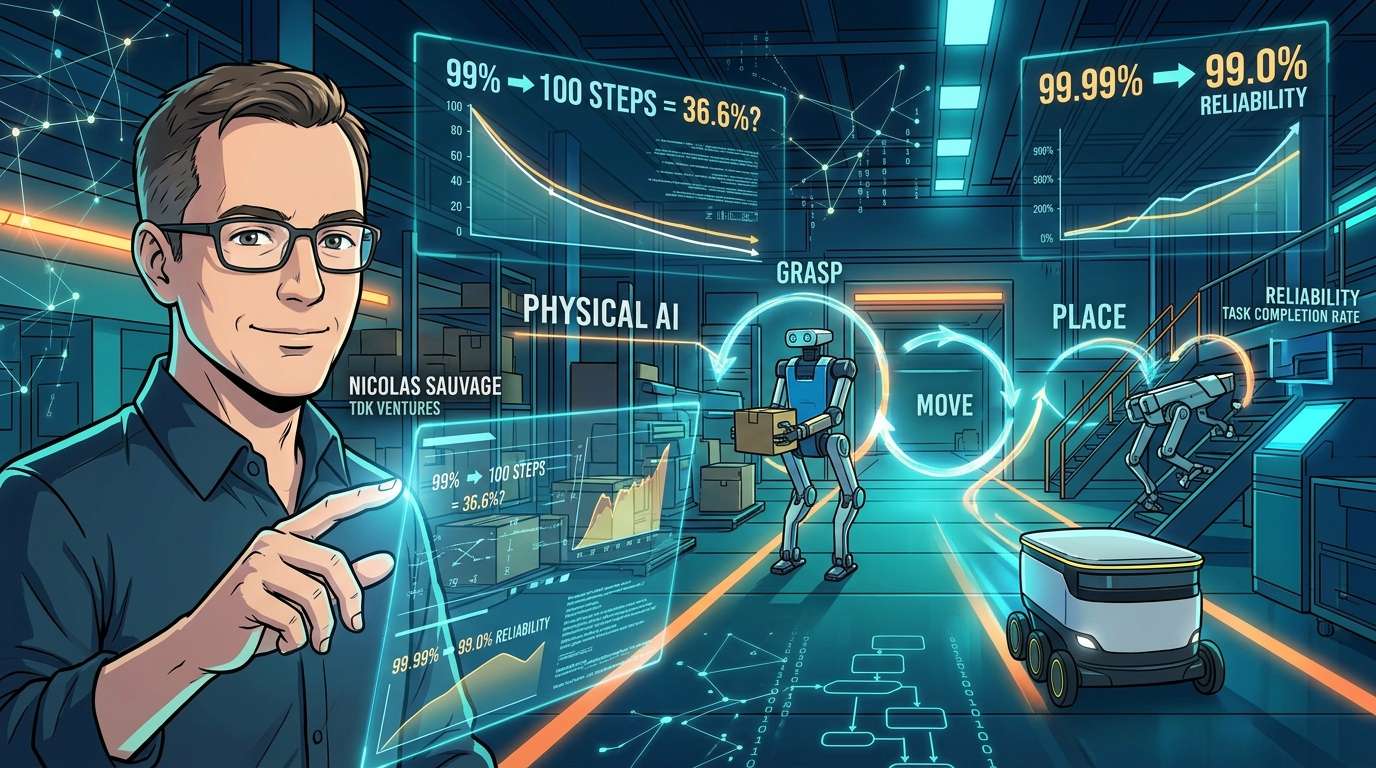
रोबोट किसी चीज़ को पकड़ता है, उठाकर ले जाता है और रख देता है। अगर ये हरकतें 99% संभावना के साथ सफल हों, तो लग सकता है कि तकनीक व्यावहारिक इस्तेमाल के काफी करीब है। लेकिन 100 लगातार चरणों वाले काम में, पहली ही कोशिश में सभी चरण सफल होने की संभावना महज़ लगभग 36.6% रहती है। TDK Ventures के संस्थापक और अध्यक्ष Nicolas Sauvage का तर्क है कि फिजिकल AI की चुनौती को सिर्फ़ “हाथों की फुर्ती” के रूप में नहीं, बल्कि पूरी प्रक्रिया को इंसानी मदद के बिना पूरा करने की विश्वसनीयता के रूप में देखना चाहिए।
99% के आँकड़े में छिपा जोखिम
रोबोट के डेमो वीडियो देखकर अक्सर लगता है, “अब तो ये इंसान जितने सक्षम हैं।” लेकिन असली सवाल एक बार सफलता हासिल करने का नहीं है। सवाल यह है कि क्या रोबोट सैकड़ों बार काम दोहरा सकता है, भले ही वस्तु की जगह में थोड़ा-सा बदलाव हो, पकड़ने का तरीका बदल जाए, पुर्ज़े घिस जाएँ या कोई अप्रत्याशित समस्या आ जाए।
Sauvage ने जो गणना पेश की है, वह बहुत स्पष्ट है। 100 चरणों को क्रम से पूरा करने वाले काम में, अगर हर चरण की सफलता दर 99% हो, तो पहली कोशिश में सभी चरणों के सफल होने की संभावना लगभग 36.6% है। यह दर 99.9% होने पर संभावना लगभग 90.5% और 99.99% होने पर लगभग 99.0% तक पहुँच जाती है। ध्यान रहे, यह उदाहरण एक सरलीकृत धारणा पर आधारित है कि हर चरण की सफलता दर समान है और चरण एक-दूसरे से स्वतंत्र हैं।
दूसरे शब्दों में, 99% सफलता दर वाले रोबोट का मतलब 99% स्वचालन नहीं है। यह इस बात पर निर्भर करता है कि सफलता दर में कितने “नौ” हैं—क्या किसी व्यक्ति को पास खड़े होकर निगरानी करनी होगी या काम पूरी तरह रोबोट को सौंपा जा सकता है।
फुर्ती सिर्फ़ हाथों में नहीं, पूरी प्रक्रिया में होती है
रोबोट की फुर्ती की चर्चा अक्सर हार्डवेयर की होड़ के तौर पर होती है—किसके पास ज़्यादा उँगलियाँ या जोड़ हैं। लेकिन ग्राहक स्वतंत्रता की डिग्री की संख्या नहीं, बल्कि उपयोगी काम खरीदते हैं। Sauvage यह बात रेखांकित करते हैं।
किसी काम को पूरा करने के लिए दृष्टि, स्थिति, संपर्क, बल, दबाव, पकड़, गति और समायोजन को लगातार जोड़ने वाला एक बंद लूप ज़रूरी है। इसे बिजली आपूर्ति, सुरक्षा, लचीलेपन और विफलता के बाद काम फिर से शुरू करने की क्षमता समेत एक “सिस्टम” के रूप में देखना चाहिए।
स्पर्श संवेदना से यह जानकारी मिल सकती है कि कोई वस्तु फिसलने लगी है, संपर्क अस्थिर है, बहुत ज़्यादा बल लगाया जा रहा है या कोई पुर्ज़ा सही जगह पर बैठ गया है। फिर भी, हर काम के लिए स्पर्श संवेदना ज़रूरी नहीं होती; कुछ स्थितियों में दृष्टि और गति का डेटा ही पर्याप्त है। अहम बात यह नहीं कि हर तरह की संवेदना जोड़ दी जाए, बल्कि यह है कि काम के अनुरूप पर्याप्त जानकारी उपलब्ध कराई जाए।
गलतियों को सुधार सकने वाले रोबोट कामकाजी जगहों के करीब
फुर्ती में एक बड़ा हिस्सा गलती से उबरने की क्षमता का है। जब पकड़ी हुई वस्तु फिसलने लगे, तो यह अहम नहीं कि शुरुआत में पकड़ बिल्कुल सही थी या नहीं। असली सवाल यह है कि क्या रोबोट फिसलन का जल्दी पता लगाकर उसे ठीक कर सकता है, इससे पहले कि छोटी-सी चूक पूरे काम की विफलता बन जाए।
कामकाजी जगहों पर सामने आने वाली समस्याएँ सॉफ़्टवेयर, सेंसर या नियंत्रण से जुड़ी हो सकती हैं, या फिर मशीन के डिज़ाइन पर दोबारा विचार करने की ज़रूरत पैदा कर सकती हैं। हाथ का आकार बदलने पर गति, सेंसर की विशेषताएँ और समायोजन—सब बदल जाते हैं। इसलिए एक डिज़ाइन से जुटाए गए डेटा को दूसरे डिज़ाइन में ज्यों का त्यों इस्तेमाल करना हमेशा संभव नहीं होता। इसी वजह से Sauvage का मानना है कि वास्तविक कामकाजी जगहों पर तैनाती भी विकास का हिस्सा है।
फिसलन, अपर्याप्त पकड़, घिसाव और काम फिर से शुरू करने में विफलता—ऐसे अनुभव डेटा बन जाते हैं और सॉफ़्टवेयर, सिमुलेशन, सेंसर, नियंत्रण और हार्डवेयर में सुधार का आधार बनते हैं। इस चक्र के हर दौर के साथ अगली तैनाती अधिक विश्वसनीय होती है और लागत भी घटती है। तकनीकी सफलता सिर्फ़ यात्रा की शुरुआत है; उसके प्रभाव को कई गुना बढ़ाने का काम उसके आसपास मौजूद सीखने की व्यवस्था करती है। Sauvage का तर्क है कि सफलता दर में “नौ” बढ़ाने का रास्ता तैनाती, सीखने और सुधार की पुनरावृत्ति से होकर जाता है।
मानव जैसी बनावट के बजाय काम के अनुकूल रूप चुनें
इस सोच से भी सावधान रहना चाहिए कि इंसान जैसा दिखने वाला रोबोट ही बेहतर होता है। शुरुआत काम से होनी चाहिए, फिर उसी के आधार पर वातावरण, आकार और ज़रूरी सिस्टम तय किए जाने चाहिए। फुर्ती के मामले में भी यही तर्क लागू होता है: सबसे मानवीय हाथ हमेशा सबसे उपयुक्त नहीं होता। लेखक का कहना है कि लक्ष्य अधिकतम फुर्ती नहीं, बल्कि मूल्यवान काम को भरोसेमंद ढंग से पूरा करने के लिए “ज़रूरत के मुताबिक पर्याप्त फुर्ती” होना चाहिए।
इसके उदाहरण के तौर पर Agility Robotics का द्विपाद रोबोट “Digit” दिया गया है। इसे लॉजिस्टिक्स और उद्योग के लिए बनाया गया है। इसमें पाँच उँगलियों वाला हाथ लगाने के बजाय, काम के अनुकूल विशेष उपकरण सीधे जोड़े जा सकते हैं। यह डिज़ाइन इंसान जैसा दिखने के बजाय काम की माँग के अनुरूप आकार और फुर्ती को प्राथमिकता देता है।
ANYbotics का चौपाया रोबोट औद्योगिक परिसरों की सीढ़ियों और ऊबड़-खाबड़ ज़मीन पर चलते हुए खतरनाक क्षेत्रों का निरीक्षण करता है और लोगों के जोखिम में पड़ने की संभावना घटाता है। एक तैनाती के उदाहरण में बताया गया है कि 450 निरीक्षण बिंदुओं पर 33,000 से अधिक बार निरीक्षण किया गया।
Starship Technologies के डिलीवरी रोबोट को फुटपाथ पर चलने के लिए बनाया गया है, इसलिए पैरों के बजाय छोटे पहियों वाला रूप अधिक उपयुक्त है। कंपनी के अनुसार, इस विशिष्ट उपयोग के लिए तैयार किए गए दृष्टिकोण के तहत स्वायत्त डिलीवरी की संख्या 10 मिलियन से अधिक हो चुकी है।
तीनों के रूप बिल्कुल अलग हैं, लेकिन उनमें एक समानता है। सही रास्ता वही है जो कामकाज की वास्तविक ज़रूरतों के अनुकूल हो और उस माहौल में लगातार काम कर सके। Sauvage का कहना है कि Agility, ANYbotics और Starship में निवेश के बाद निवेशक के रूप में उनका सवाल बदल गया है। अब सवाल यह नहीं कि कौन-सा रोबोट सबसे ज़्यादा इंसान जैसा दिखता है, बल्कि यह है कि ग्राहकों की अपेक्षित विश्वसनीयता तक कौन-सा पूरा सिस्टम पहुँच सकता है।
डेमो की सफलता दर से काम पूरा करने की दर तक
तो फिर फ़िजिकल AI की प्रगति को कैसे मापा जाए? Sauvage के अनुसार, डेमो में दिखाई गई किसी एक गतिविधि की सफलता दर से यह पता नहीं चलता कि रोबोट कामकाज के वास्तविक माहौल में स्वायत्त रूप से काम कर सकता है या नहीं।
असल सवाल यह है कि कितने काम लोगों की मदद के बिना पूरे होते हैं। समस्या आने पर रोबोट कितनी बार बिना सहायता के उससे उबर पाता है? वस्तु, रोशनी, स्थिति, घिसावट या आसपास का माहौल बदलने पर उसके प्रदर्शन में क्या बदलाव आता है?
इसके अलावा कुछ ऐसे कम चमकदार सवाल भी हैं, जो बड़े पैमाने पर काम करने की स्थिति में और अहम हो जाते हैं। बार-बार इस्तेमाल करने पर सबसे पहले क्या टूटता है? जाँच और मरम्मत के बाद रोबोट कितनी जल्दी काम पर लौट सकता है? एक काम को सफलतापूर्वक पूरा करने की गति, परिचालन उपलब्धता और लागत कैसी है? दावा यह है कि ये मापदंड एक बार के प्रदर्शन की तुलना में रोबोट की निपुणता को परखने के बेहतर पैमाने हैं।
मूल्य पैदा करने के लिए सबसे ज़्यादा इंसान जैसा हाथ, सबसे अधिक जोड़ या कौशलों की सबसे विस्तृत सूची होना ज़रूरी नहीं है। ज़रूरी यह है कि भौतिक बनावट, सेंसर, नियंत्रण और मुश्किल से उबरने की क्षमता का सही मेल हो, ताकि रोबोट उस माहौल में भरोसेमंद ढंग से उपयोगी काम कर सके जहाँ उससे वास्तव में काम लिया जाएगा। Sauvage का मानना है कि रोबोट की निपुणता की अगली होड़ का फैसला इसी से होगा।
コメント