
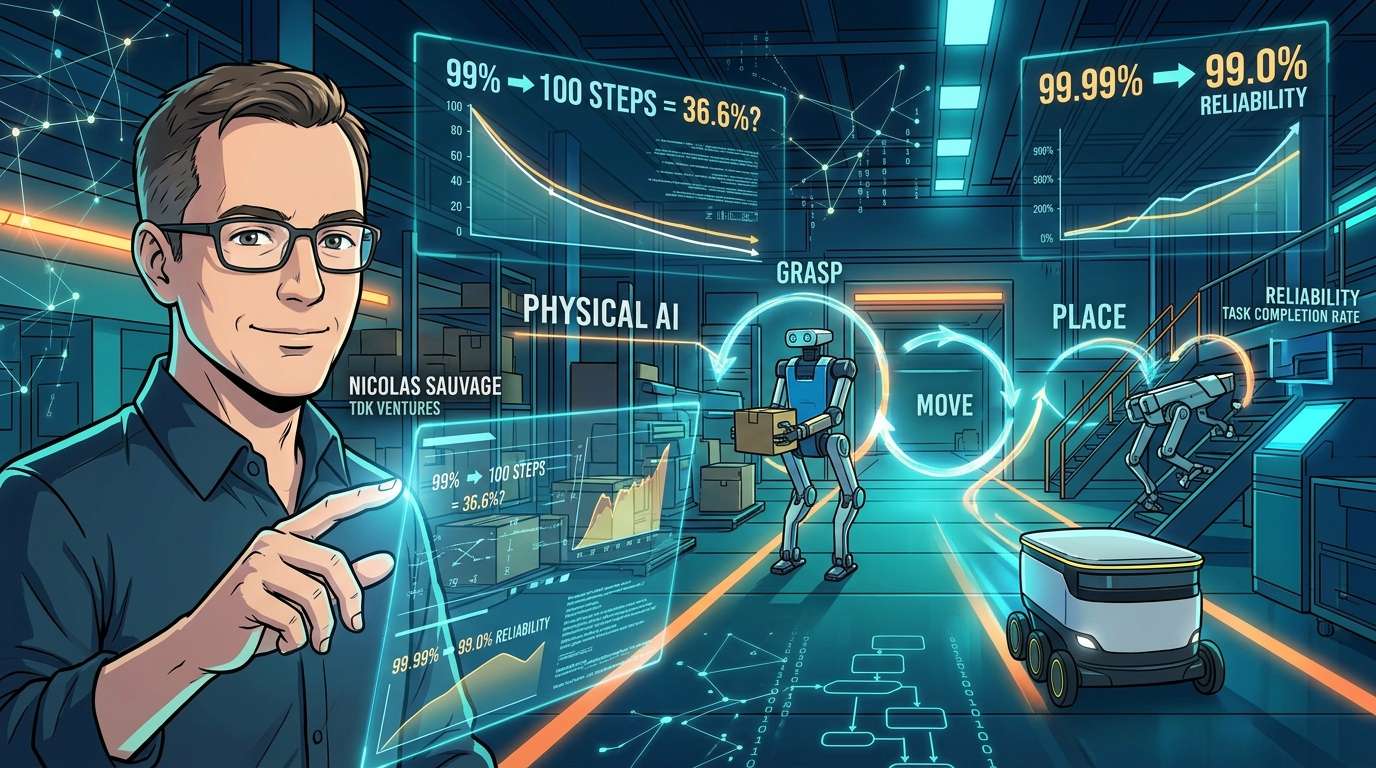
Um robô agarra um objeto, transporta-o e pousa-o. Se essa ação tiver 99% de probabilidade de sucesso, talvez pareça estar muito perto de ser útil na prática. No entanto, numa tarefa composta por 100 ações consecutivas, a probabilidade de todas serem bem-sucedidas à primeira fica em apenas cerca de 36,6%. Nicolas Sauvage, fundador e presidente da TDK Ventures, defende que o desafio da IA física deve ser repensado não apenas em termos de «destreza manual», mas também como a fiabilidade necessária para concluir todo o processo sem ajuda humana.
A armadilha escondida no número 99%
Ao ver vídeos de demonstração de robôs, é fácil pensar: «Já estão ao nível dos humanos». Mas o que realmente importa não é o sucesso numa única tentativa. A questão é saber se conseguem repetir a tarefa centenas de vezes, mesmo que a posição do objeto se altere ligeiramente, a forma de o agarrar mude, as peças se desgastem ou surjam problemas imprevistos.
O cálculo apresentado por Sauvage é muito simples de compreender. Numa tarefa com 100 ações consecutivas, se cada ação tiver uma taxa de sucesso de 99%, a probabilidade de todas serem bem-sucedidas à primeira é de cerca de 36,6%. Se a taxa subir para 99,9%, a probabilidade aumenta para cerca de 90,5%; com 99,99%, chega a cerca de 99,0%. Note-se que este cálculo é um exemplo simplificado, baseado no pressuposto de que todas as ações têm a mesma taxa de sucesso e são independentes entre si.
Por outras palavras, um robô com uma taxa de sucesso de 99% não significa 99% de automatização. A ideia é que o número de «noves» consecutivos determina se é necessário alguém a supervisionar o robô ou se a tarefa pode ser confiada apenas à máquina.
A destreza reside no processo como um todo, não apenas nas mãos
É frequente falar-se da destreza dos robôs como uma competição de hardware, disputada pelo número de dedos ou de articulações. Mas o que os clientes compram não é o número de graus de liberdade: é a própria tarefa útil. É o que assinala Sauvage.
Para concluir uma tarefa, é indispensável um ciclo fechado e contínuo que ligue visão, posição, contacto, força, pressão, preensão, movimento e ajuste. É preciso considerar o «sistema» no seu conjunto, incluindo a alimentação elétrica, a segurança, a flexibilidade e a capacidade de recuperar de falhas.
O tato ajuda a transmitir informações como o facto de um objeto estar a começar a escorregar, o contacto ser instável, estar a ser aplicada força excessiva ou uma peça ter encaixado na posição correta. Ainda assim, nem todas as tarefas exigem o tato: em alguns casos, bastam os dados visuais e de movimento. O importante não é acumular sensores indiscriminadamente, mas fornecer informação suficiente e adequada à tarefa.
Robôs capazes de corrigir falhas estão mais perto de chegar ao terreno
A capacidade de recuperar de uma falha tem um peso significativo na destreza. Quando um objeto começa a escorregar depois de ser agarrado, não é essencial que a preensão inicial tenha sido perfeita. O que importa é saber se o robô consegue detetar rapidamente o deslizamento e corrigi-lo antes que um pequeno erro comprometa toda a tarefa.
As falhas detetadas no terreno podem dever-se ao software, aos sensores ou ao controlo, mas também podem obrigar a repensar o próprio projeto do robô. Alterar a forma da mão muda o movimento, as características dos sensores e os ajustes, pelo que os dados recolhidos para um projeto nem sempre podem ser aplicados diretamente a outro. É por isso que Sauvage considera a implementação no terreno parte integrante do desenvolvimento.
Deslizamentos, preensões insuficientes, desgaste e falhas na recuperação: estas experiências transformam-se em dados que contribuem para melhorar o software, a simulação, os sensores, o controlo e o hardware. A ideia é que, a cada ciclo, a implementação seguinte se torna mais fiável e menos dispendiosa. Os avanços tecnológicos são apenas o ponto de partida; é o sistema de aprendizagem em seu redor que multiplica o seu impacto. Segundo Sauvage, é a repetição da implementação, da aprendizagem e da melhoria que acrescenta mais «noves» à fiabilidade.
Escolher uma forma adequada à tarefa, em vez de privilegiar a forma humanoide
Também é preciso ter cautela com a ideia de que quanto mais parecido com um ser humano for um robô, melhor será. O ponto de partida deve ser a tarefa: é a partir dela que se definem o ambiente, a forma e os sistemas necessários. A mesma lógica aplica-se à destreza: a mão mais humana nem sempre é a melhor opção. O objetivo, defende o autor, não é alcançar a destreza máxima, mas sim a «destreza suficiente» para executar tarefas valiosas com fiabilidade.
Um exemplo citado é o «Digit», robô bípede da Agility Robotics. Foi concebido para a logística e a indústria e, em vez de ter uma mão com cinco dedos, pode ligar diretamente ferramentas especializadas adequadas à tarefa. O projeto privilegia a forma e a destreza exigidas pelo trabalho, em vez da semelhança com o ser humano.
O robô quadrúpede da ANYbotics inspeciona zonas perigosas em instalações industriais, percorrendo escadas e terrenos irregulares, e reduz as situações em que as pessoas ficam expostas a riscos. Segundo foi divulgado, num caso de utilização, realizou mais de 33 000 inspeções em 450 pontos de inspeção.
Como os robôs de entrega da Starship Technologies foram concebidos para circular nos passeios, as rodas compactas são mais adequadas do que as pernas. A empresa refere que esta abordagem especializada já permitiu realizar mais de 10 milhões de entregas autónomas.
As três abordagens são muito diferentes, mas têm algo em comum: a solução certa é a que se adapta ao trabalho no terreno e consegue repeti-lo nesse ambiente. Sauvage afirma que os seus investimentos na Agility, na ANYbotics e na Starship mudaram a forma como pensa enquanto investidor. A questão já não é qual o robô que mais se assemelha a um ser humano, mas sim qual o sistema completo que consegue atingir o nível de fiabilidade exigido pelos clientes.
Da taxa de sucesso nas demonstrações à taxa de conclusão do trabalho
Como se deve, então, medir o progresso da IA física? Segundo Sauvage, a taxa de sucesso de uma ação isolada numa demonstração pouco nos diz sobre a capacidade de um robô trabalhar de forma autónoma no terreno.
O que importa saber é que proporção das tarefas é concluída sem ajuda humana. Com que frequência consegue recuperar de um problema sem assistência? Como varia o desempenho quando mudam os objetos, a iluminação, a posição, o desgaste ou o ambiente envolvente?
Há ainda questões menos vistosas, mas cada vez mais importantes à medida que a escala aumenta. O que é que se avaria primeiro com o uso repetido? Depois de ser diagnosticado e reparado, quanto tempo demora a retomar o trabalho? Qual é a velocidade, a taxa de utilização e o custo até concluir uma tarefa com sucesso? A tese é que estes indicadores são uma medida da destreza mais adequada do que uma demonstração feita uma única vez.
Para gerar valor, não é preciso a mão mais parecida com a humana, o maior número de articulações ou o conjunto mais amplo de competências. O essencial é combinar adequadamente a forma física, a capacidade de deteção, o controlo e a capacidade de recuperação, para realizar com fiabilidade tarefas valiosas no ambiente de trabalho real. Na perspetiva de Sauvage, é aí que se decidirá a próxima disputa em torno da destreza dos robôs.
コメント