
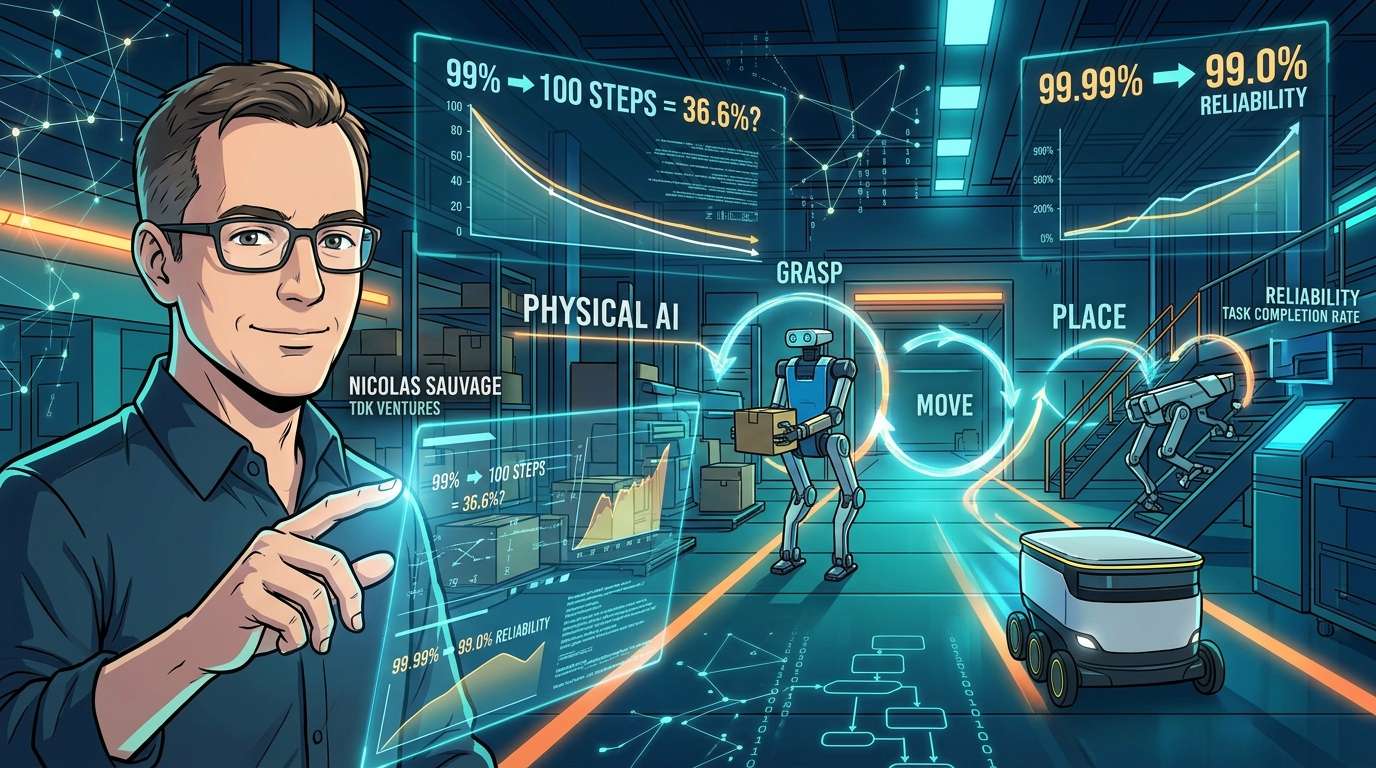
Un robot afferra un oggetto, lo trasporta e lo posa. Se riesce in queste operazioni con una probabilità del 99%, si potrebbe pensare che sia ormai vicino all’uso pratico. Eppure, in un lavoro composto da 100 operazioni consecutive, la probabilità che riescano tutte al primo tentativo si ferma a circa il 36,6%. Nicolas Sauvage, fondatore e presidente di TDK Ventures, sostiene che la sfida dell’IA fisica vada riconsiderata: non si tratta solo di «destrezza manuale», ma anche dell’affidabilità necessaria per portare a termine un intero processo senza l’aiuto umano.
La trappola nascosta dietro il 99%
Guardando i video dimostrativi dei robot, viene spontaneo pensare: «Ormai sono al livello degli esseri umani». Ma la vera questione non è riuscire una volta sola. Si tratta di ripetere l’operazione centinaia di volte anche se la posizione dell’oggetto cambia leggermente, la presa varia, i componenti si usurano o si verificano imprevisti.
Il calcolo presentato da Sauvage è molto chiaro. In un lavoro composto da 100 operazioni da svolgere in sequenza, se ciascuna ha una probabilità di successo del 99%, la probabilità che riescano tutte al primo tentativo è di circa il 36,6%. Se la probabilità sale al 99,9%, raggiunge circa il 90,5%; al 99,99%, arriva a circa il 99,0%. Si tratta di un esempio basato su ipotesi semplificate: la probabilità di successo è uguale per ogni operazione e le operazioni sono indipendenti tra loro.
In altre parole, un robot con un tasso di successo del 99% non equivale a un’automazione del 99%. Secondo questa prospettiva, il numero di «9» consecutivi determina se una persona debba restare accanto al robot a sorvegliarlo oppure se gli si possa affidare il lavoro in autonomia.
La destrezza risiede nell’intero processo, non solo nelle mani
La destrezza dei robot viene spesso descritta come una competizione hardware, incentrata sul numero di dita o di articolazioni. Ma i clienti non comprano un certo numero di gradi di libertà: comprano la capacità di svolgere un lavoro utile. È quanto osserva Sauvage.
Per portare a termine un lavoro serve un ciclo chiuso e continuo che colleghi visione, posizione, contatto, forza, pressione, presa, movimento e regolazione. È necessario considerare il sistema nel suo insieme, includendo alimentazione, sicurezza, flessibilità e capacità di riprendersi dagli errori.
Il tatto è utile per rilevare, per esempio, che un oggetto sta per scivolare, che il contatto è instabile, che si sta applicando troppa forza o che un componente è entrato correttamente in sede. Tuttavia, non tutti i lavori richiedono il tatto: in alcuni casi bastano i dati visivi e quelli sul movimento. L’importante non è aggiungere sensori di ogni tipo indiscriminatamente, ma fornire informazioni sufficienti e adeguate al lavoro.
Robot capaci di correggere gli errori si avvicinano all’impiego sul campo
Una parte importante della destrezza è la capacità di recuperare dagli errori. Quando un oggetto afferrato comincia a scivolare, non è essenziale che la presa iniziale fosse perfetta. La vera domanda è se il robot riesca a rilevare rapidamente lo scivolamento e a correggerlo prima che un piccolo errore comprometta l’intero lavoro.
Gli errori rilevati sul campo possono dipendere dal software, dai sensori o dal controllo, oppure rendere necessaria una revisione del progetto del robot stesso. Cambiando la forma della mano cambiano anche i movimenti, le caratteristiche dei sensori e le regolazioni; per questo, i dati raccolti con un progetto non sono necessariamente riutilizzabili tal quali con un altro. È proprio per questo che Sauvage considera l’implementazione sul campo una parte dello sviluppo.
Scivolamenti, prese insufficienti, usura e tentativi di recupero falliti: queste esperienze diventano dati che alimentano i miglioramenti di software, simulazioni, sensori, sistemi di controllo e hardware. L’idea è che ogni ciclo di questo processo renda più affidabile l’implementazione successiva e ne riduca i costi. Le svolte tecnologiche sono soltanto il punto di partenza: a moltiplicarne l’impatto è il sistema di apprendimento che le circonda. Secondo Sauvage, il modo per aggiungere altri «9» è ripetere implementazione, apprendimento e miglioramento.
Scegliere una forma adatta al lavoro, anziché puntare per forza a quella umanoide
È necessario anche mettere in discussione l’idea che i robot più simili agli esseri umani siano necessariamente migliori. Si parte dal lavoro, per poi definire l’ambiente, la forma e i sistemi necessari. Lo stesso vale per la destrezza: la mano più simile a quella umana non è sempre la scelta migliore. L’obiettivo, sostiene l’autore, non è la massima destrezza possibile, ma la «destrezza sufficiente e necessaria» per svolgere con affidabilità un lavoro utile.
Un esempio citato è Digit, il robot bipede di Agility Robotics. Progettato per la logistica e l’industria, può collegarsi direttamente a utensili specifici per il lavoro, invece di avere una mano con cinque dita. È un progetto che privilegia la forma e la destrezza richieste dalle mansioni, anziché la somiglianza con gli esseri umani.
Il robot quadrupede di ANYbotics ispeziona aree pericolose, percorrendo scale e terreni irregolari all’interno di impianti industriali, e riduce così le occasioni in cui le persone sono esposte a rischi. Secondo quanto riportato, in un caso di implementazione sono state effettuate oltre 33.000 ispezioni in 450 punti di controllo.
I robot per le consegne di Starship Technologies sono pensati per circolare sui marciapiedi, un ambiente in cui le ruote compatte sono più adatte delle zampe. Grazie a questo approccio specializzato, l’azienda riferisce che le consegne autonome hanno superato i 10 milioni.
I tre esempi sono molto diversi, ma hanno un elemento in comune: la soluzione giusta è quella adatta al lavoro sul campo e in grado di svolgerlo ripetutamente in quell’ambiente. Sauvage afferma che, grazie agli investimenti in Agility, ANYbotics e Starship, è cambiato il tipo di domande che si pone come investitore. Non si chiede più quale robot sembri più umano, ma quale sistema completo sia in grado di garantire l’affidabilità richiesta dai clienti.
Dal successo delle dimostrazioni al completamento del lavoro
Come si misura, allora, il progresso dell’IA fisica? Secondo Sauvage, il tasso di successo di una singola azione mostrata durante una dimostrazione dice ben poco sulla capacità di un robot di lavorare autonomamente sul campo.
Ciò che conta sapere è quale percentuale di attività viene portata a termine senza l’assistenza di una persona. Quando qualcosa va storto, con quale frequenza il robot riesce a riprendersi senza aiuto? Come cambia il suo rendimento quando variano gli oggetti, l’illuminazione, la posizione, l’usura o l’ambiente circostante?
Ci sono poi domande meno appariscenti, ma sempre più importanti man mano che aumenta la scala. Qual è il primo componente a rompersi con l’uso ripetuto? Quanto tempo serve, dopo la diagnosi e la riparazione, per tornare al lavoro? Quali sono la velocità, il tasso di operatività e il costo per completare un’attività senza problemi? Secondo questa tesi, indicatori del genere sono più adatti di una dimostrazione isolata a misurare la destrezza.
Per creare valore non servono la mano più simile a quella umana, il maggior numero di articolazioni o il repertorio di abilità più ampio. Serve una combinazione adeguata di forma fisica, rilevamento, controllo e capacità di recupero, che consenta di svolgere con affidabilità attività utili nell’ambiente di lavoro reale. Secondo Sauvage, è qui che si deciderà la prossima sfida sulla destrezza dei robot.
コメント