
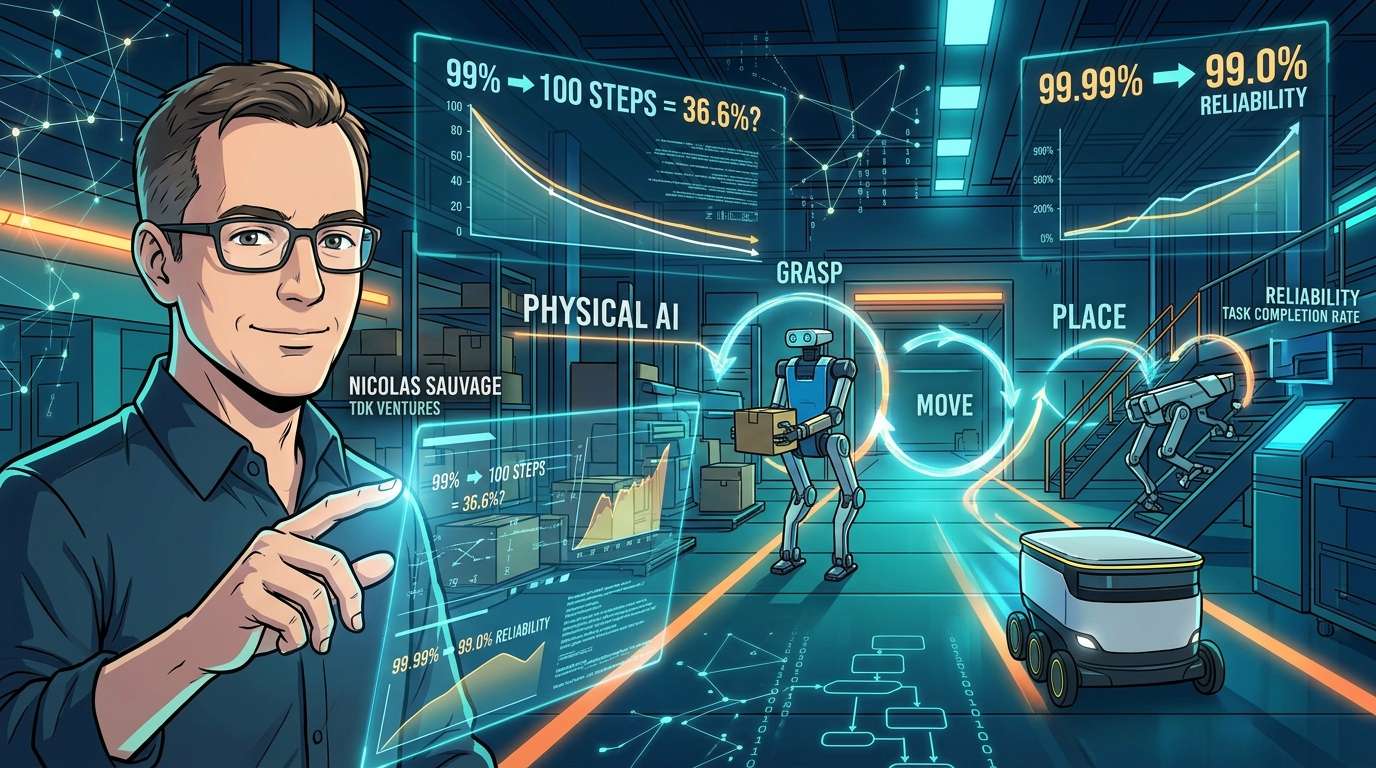
Un robot agarra un objeto, lo transporta y lo deja en su sitio. Si cada movimiento tiene un 99 % de probabilidades de salir bien, quizá parezca que está muy cerca de ser práctico. Sin embargo, en una tarea compuesta por 100 movimientos consecutivos, la probabilidad de que todos salgan bien desde el primer intento se queda en torno al 36,6 %. Nicolas Sauvage, fundador y presidente de TDK Ventures, sostiene que el reto de la IA física debe replantearse: no se trata solo de la «destreza manual», sino de la fiabilidad necesaria para completar todo un proceso sin ayuda humana.
La trampa que esconde la cifra del 99 %
Al ver vídeos de demostraciones de robots, es fácil pensar: «Ya están al nivel de los humanos». Pero lo que realmente importa no es que una operación salga bien una vez. La cuestión es si el robot puede repetirla cientos de veces aunque la posición del objeto varíe ligeramente, cambie la forma de agarrarlo, se desgasten las piezas o surjan imprevistos.
El cálculo que plantea Sauvage es muy sencillo de entender. En una tarea que consta de 100 movimientos consecutivos, si cada uno tiene una tasa de éxito del 99 %, la probabilidad de completarlos todos correctamente en el primer intento es de aproximadamente el 36,6 %. Si la tasa sube al 99,9 %, la probabilidad aumenta hasta alrededor del 90,5 %; con un 99,99 %, llega aproximadamente al 99,0 %. Cabe señalar que este ejemplo se basa en una hipótesis simplificada: que todos los movimientos tienen la misma tasa de éxito y son independientes entre sí.
En otras palabras, un robot con una tasa de éxito del 99 % no está automatizando el 99 % del trabajo. La diferencia entre necesitar que una persona supervise el proceso y poder confiarlo únicamente al robot puede depender de cuántos «nueves» tenga la cifra.
La destreza no reside solo en las manos, sino en todo el proceso
A menudo se habla de la destreza de los robots como una competición de hardware, centrada en el número de dedos o articulaciones. Sin embargo, señala Sauvage, los clientes no compran un determinado número de grados de libertad, sino la capacidad de realizar trabajos útiles.
Para completar una tarea, hace falta un bucle cerrado e ininterrumpido que conecte la visión, la posición, el contacto, la fuerza, la presión, el agarre, el movimiento y los ajustes. Es necesario considerar todo como un «sistema», incluidos la alimentación eléctrica, la seguridad, la flexibilidad y la capacidad de recuperarse de los fallos.
El tacto ayuda a detectar que un objeto empieza a resbalar, que el contacto es inestable, que se está aplicando demasiada fuerza o que una pieza ha encajado correctamente. Sin embargo, no todas las tareas requieren sensores táctiles: en algunos casos bastan los datos visuales y de movimiento. Lo importante no es añadir sensores de todo tipo indiscriminadamente, sino proporcionar información suficiente y adecuada para cada tarea.
Los robots capaces de corregir sus errores se acercan a la realidad del trabajo
Una de las capacidades más importantes que conforman la destreza es la de recuperarse. Si un objeto empieza a resbalar, lo esencial no es que el agarre inicial haya sido perfecto. Lo que importa es si el robot puede detectar y corregir rápidamente el deslizamiento antes de que un pequeño error se convierta en un fallo de toda la tarea.
Los fallos que se detectan sobre el terreno pueden deberse al software, los sensores o el control, pero también pueden obligar a rediseñar el propio robot. Cambiar la forma de la mano modifica el movimiento, las características de los sensores y los ajustes, por lo que no siempre es posible aplicar directamente a un diseño los datos recogidos con otro. Por eso, Sauvage considera que la implantación sobre el terreno forma parte del desarrollo.
Los deslizamientos, los agarres insuficientes, el desgaste y los intentos fallidos de recuperación generan experiencias que se convierten en datos y sirven para mejorar el software, las simulaciones, los sensores, el control y el hardware. La idea es que, con cada ciclo, las siguientes implantaciones sean más fiables y menos costosas. Los avances tecnológicos no son más que el punto de partida: lo que multiplica su impacto es el sistema de aprendizaje que los rodea. Según sostiene Sauvage, el modo de aumentar el número de «nueves» consiste en repetir el ciclo de implantación, aprendizaje y mejora.
Elegir una forma adecuada para cada tarea, en lugar de optar por un humanoide
También conviene desconfiar de la idea de que cuanto más se parece un robot a una persona, mejor es. El punto de partida debe ser la tarea; a partir de ella se determinan el entorno, la forma y los sistemas necesarios. El mismo criterio se aplica a la destreza: la mano más parecida a la humana no siempre es la mejor opción. El objetivo, sostiene el autor, no es lograr la máxima destreza posible, sino la «destreza suficiente» para realizar con fiabilidad trabajos valiosos.
Un ejemplo que cita es «Digit», el robot bípedo de Agility Robotics. Está diseñado para la logística y la industria y, en lugar de tener una mano con cinco dedos, permite acoplar directamente herramientas especializadas para cada tarea. Es un diseño que prioriza la forma y la destreza que requiere el trabajo, no el parecido con las personas.
El robot cuadrúpedo de ANYbotics recorre escaleras y terrenos irregulares en instalaciones industriales para inspeccionar zonas peligrosas y reducir las ocasiones en que las personas se exponen a riesgos. Según se ha informado, en un caso de implantación realizó más de 33.000 inspecciones en 450 puntos de control.
Los robots de reparto de Starship Technologies están pensados para circular por las aceras, por lo que las ruedas pequeñas resultan más adecuadas que las patas. La empresa afirma que, gracias a este enfoque especializado, sus robots han realizado más de 10 millones de entregas autónomas.
Aunque los tres enfoques son muy distintos, tienen algo en común: la solución correcta es la que se adapta al trabajo real y puede funcionar de forma repetida en ese entorno. Sauvage afirma que, tras invertir en Agility, ANYbotics y Starship, ha cambiado la pregunta que se plantea como inversor. Ya no se trata de qué robot parece más humano, sino de qué sistema completo alcanza el nivel de fiabilidad que necesitan los clientes.
De la tasa de éxito en las demostraciones a la tasa de tareas completadas
¿Cómo deberíamos medir entonces el progreso de la IA física? Según Sauvage, la tasa de éxito de una acción aislada en una demostración apenas permite saber si un robot puede trabajar de forma autónoma en un entorno real.
Lo que importa es qué proporción de tareas se completa sin ayuda humana. ¿Con qué frecuencia puede recuperarse de un problema sin asistencia? ¿Cómo cambia su rendimiento cuando varían los objetos, la iluminación, la posición, el desgaste o el entorno?
También hay preguntas menos llamativas, pero cada vez más importantes a medida que aumenta la escala: ¿qué es lo primero que se rompe con el uso repetido? Tras un diagnóstico o una reparación, ¿cuánto tarda en volver al trabajo? ¿Cuál es la velocidad, la disponibilidad y el coste por tarea completada con éxito? La tesis es que estos indicadores permiten medir mejor la destreza que una demostración puntual.
Para generar valor no hace falta tener la mano más humana, el mayor número de articulaciones ni el repertorio de habilidades más amplio. Lo que importa es combinar adecuadamente la forma física, la percepción, el control y la capacidad de recuperación para realizar de manera fiable trabajos valiosos en el entorno real. Según Sauvage, ahí es donde se decidirá la próxima batalla por la destreza robótica.
コメント