
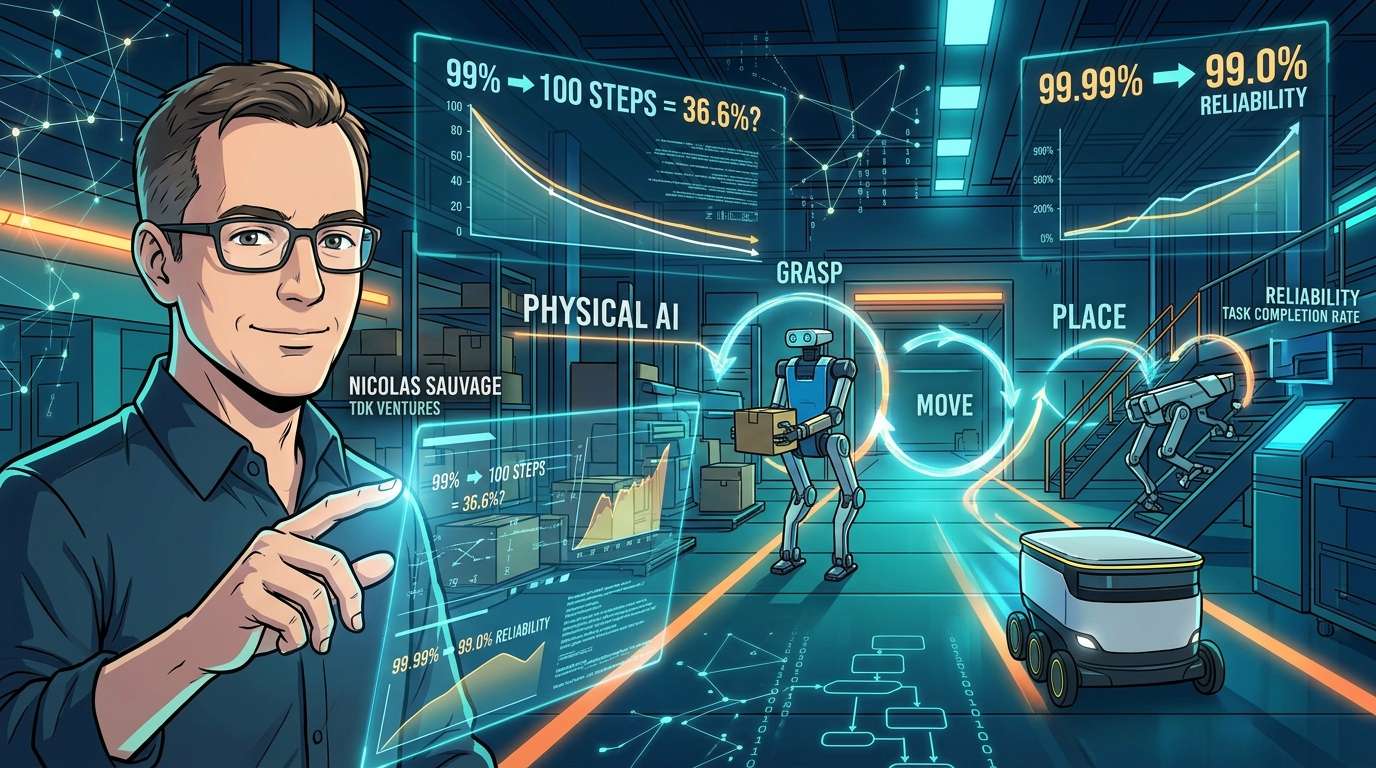
ロボットが物をつかみ、運び、置く。その動作が99%の確率で成功するなら、実用にかなり近いと感じるかもしれません。ところが、100の動作が連続する仕事で最初からすべて成功する確率は約36.6%にとどまります。TDK Venturesの創業者でプレジデントのNicolas Sauvage氏は、フィジカルAIの課題を「手先の器用さ」だけでなく、工程全体を人の助けなしに完遂できる信頼性として捉え直すべきだと論じています。
99%という数字に潜む落とし穴
ロボットのデモ動画を見ると、つい「もう人間並みだ」と思ってしまいます。けれど、本当に問われているのは一回の成功ではありません。物の位置がわずかにずれ、握り方が変わり、部品が摩耗し、想定外のトラブルが起きても、何百回と繰り返せるかどうかです。
Sauvage氏が示す試算は、とても分かりやすいものです。100の動作を順番にこなす仕事で、各動作の成功率が99%なら、最初の試行で全部成功する確率は約36.6%。これが99.9%になると約90.5%、99.99%なら約99.0%まで上がります。なお、この計算は各動作の成功率が等しく、互いに独立しているという単純化した前提に基づく例です。
つまり、成功率99%のロボットは、99%の自動化を意味しません。「9」がいくつ並ぶかで、人が横で見守る必要があるのか、ロボットだけで任せられるのかが分かれる、という見立てです。
器用さは手先ではなく工程全体に宿る
ロボットの器用さは、指の本数や関節の数を競うハードウェア競争として語られがちです。しかし、顧客が買うのは自由度の数ではなく、役に立つ仕事そのもの。Sauvage氏はそう指摘します。
仕事を完了するには、視覚、位置、接触、力、圧力、つかみ、動き、調整が途切れなくつながる閉じたループが欠かせません。電源や安全性、柔軟性、そして失敗からの復帰も含めた「システム」として見る必要があります。
触覚は、物が滑りかけている、接触が不安定、力を入れすぎている、部品が正しい位置に収まった、といった情報を伝えるうえで役立ちます。とはいえ、すべての作業に触覚が必要なわけではなく、視覚と動きのデータだけで足りる場面もあります。大切なのは感覚を片っ端から積むことではなく、仕事に合った情報を十分に与えることです。
失敗を直せるロボットが現場に近づく
器用さの中でも大きな比重を占めるのが、立て直す力です。つかんだ物が滑り始めたとき、最初の握りが完璧だったかどうかは本質ではありません。小さなミスが作業全体の失敗に育つ前に、滑りを早く検知して補正できるか。そこが問われます。
現場で見つかる失敗は、ソフトウェアやセンサー、制御の問題かもしれませんし、機体そのものの設計見直しを迫るかもしれません。手の形を変えれば動きもセンサーの特性も調整もすべて変わるため、ある設計で集めたデータが別の設計にそのまま使えるとは限りません。だからこそ、現場への導入は開発の一部だとSauvage氏は位置づけています。
滑り、不十分なつかみ、摩耗、復旧の失敗。こうした経験はデータとなり、ソフトウェアやシミュレーション、センサー、制御、ハードウェアの改善に返っていきます。この循環を回すたびに次の導入は信頼性が増し、コストも下がるという考え方です。技術的なブレークスルーは旅の出発点にすぎず、その影響を何倍にも広げるのは周囲の学習の仕組み。「9」を増やすのは、導入と学習と改善の繰り返しだと論じています。
人型より仕事に合う形を選ぶ
人間に近いロボットほど優れている、という発想にも注意が必要です。出発点は仕事であり、そこから逆算して環境、形、必要なシステムを決める。器用さも同じ論理で、最も人間らしい手が最適とは限りません。目指すのは最大限の器用さではなく、価値のある仕事を確実にこなすための「必要十分な器用さ」だというのが、筆者の主張です。
その例として挙げられているのが、Agility Roboticsの二足歩行ロボット「Digit」です。物流や産業向けに設計されており、五本指の手を持たせるのではなく、仕事に合った専用ツールを直接つなげられます。人間に似せることよりも、作業が求める形と器用さを備えることを優先した設計です。
ANYboticsの四足歩行ロボットは、産業施設の階段や不整地を進みながら危険区域を点検し、人が危険にさらされる機会を減らします。ある導入事例では、450の点検ポイントで3万3000回を超える点検を実施したと伝えられています。
Starship Technologiesの配送ロボットは、歩道を走ることが前提なので、脚よりも小型の車輪型が向いています。この用途特化のアプローチにより、自律配送は1000万回を超えたと同社は報告しています。
三者の姿はまったく違いますが、共通点があります。現場の仕事に合い、その環境で繰り返し働ける形こそが正解だ、ということです。Sauvage氏は、Agility、ANYbotics、Starshipへの投資を通じて、投資家としての問いが変わったと述べています。どのロボットが最も人間らしいかではなく、顧客が求める信頼性に届く完成したシステムはどれか、という視点です。
デモの成功率から仕事の完遂率へ
では、フィジカルAIの進歩をどう測ればいいのでしょうか。Sauvage氏によれば、デモで見せる単発の動作の成功率は、ロボットが現場で自律的に働けるかどうかをほとんど教えてくれません。
知りたいのは、人の支援なしに完了する工程の割合です。問題が起きたとき、助けなしに復旧できる頻度はどれくらいか。物体や照明、位置、摩耗、周辺環境が変わったとき、性能はどう動くのか。
さらに、規模が大きくなるほど重要になる地味な問いもあります。繰り返し使って最初に壊れるのはどこか。診断や修理を経て、どれだけ早く仕事に戻せるのか。1件の仕事を無事に終えるまでの速度、稼働率、コストはどうか。こうした指標のほうが、一度きりの実演よりも器用さを測る物差しとして適しているという主張です。
価値を生むために必要なのは、最も人間らしい手でも、最多の関節でも、最も広いスキルでもありません。物理的な形、センシング、制御、復旧力が適切に組み合わさり、実際に働く環境で価値ある仕事を確実にこなせること。ロボットの器用さをめぐる次の勝負は、そこで決まるというのがSauvage氏の見方です。
コメント