
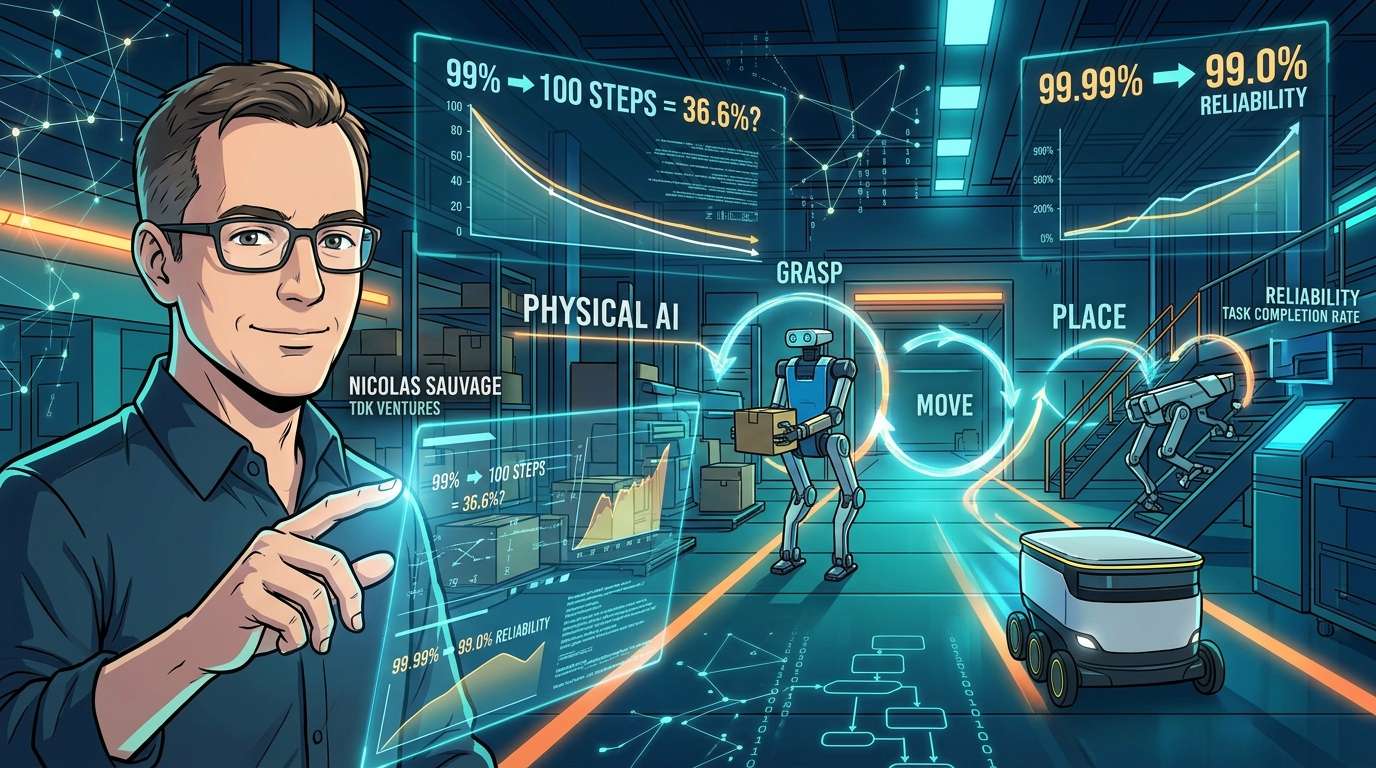
Ein Roboter greift einen Gegenstand, trägt ihn und stellt ihn ab. Wenn diese Aktion mit einer Wahrscheinlichkeit von 99 Prozent gelingt, könnte man meinen, er sei der praktischen Anwendung schon ziemlich nahe. Doch bei einer Aufgabe mit 100 aufeinanderfolgenden Aktionen liegt die Wahrscheinlichkeit, dass von Anfang an alle gelingen, nur bei etwa 36,6 Prozent. Nicolas Sauvage, Gründer und Präsident von TDK Ventures, argumentiert, die Herausforderung für physische KI müsse nicht nur als Frage der „Geschicklichkeit“ verstanden werden, sondern auch als Frage der Zuverlässigkeit, einen gesamten Arbeitsablauf ohne menschliche Hilfe abzuschließen.
Der Haken an der Zahl 99 Prozent
Beim Ansehen von Roboterdemos denkt man schnell: „Sie sind schon so weit wie Menschen.“ Doch entscheidend ist nicht, ob eine einzelne Aktion gelingt. Die Frage ist, ob sie sich Hunderte Male wiederholen lässt – auch wenn ein Gegenstand leicht verrutscht, sich die Art des Greifens verändert, Teile verschleißen oder unerwartete Probleme auftreten.
Die Rechnung, die Sauvage anführt, ist sehr anschaulich: Bei einer Aufgabe mit 100 Aktionen, die nacheinander ausgeführt werden, beträgt die Wahrscheinlichkeit, dass alle beim ersten Versuch gelingen, etwa 36,6 Prozent, wenn jede Aktion eine Erfolgsquote von 99 Prozent hat. Bei 99,9 Prozent steigt sie auf etwa 90,5 Prozent und bei 99,99 Prozent auf etwa 99,0 Prozent. Dabei handelt es sich um ein vereinfachtes Beispiel, dem die Annahme zugrunde liegt, dass alle Aktionen dieselbe Erfolgsquote haben und voneinander unabhängig sind.
Eine Erfolgsquote von 99 Prozent beim Roboter bedeutet also nicht 99 Prozent Automatisierung. Sauvages Einschätzung zufolge entscheidet die Anzahl der Neunen darüber, ob ein Mensch danebenstehen und aufpassen muss oder ob man die Aufgabe allein dem Roboter überlassen kann.
Geschicklichkeit zeigt sich nicht nur in den Händen, sondern im gesamten Arbeitsablauf
Die Geschicklichkeit von Robotern wird oft als Wettbewerb um Hardware beschrieben, bei dem die Zahl der Finger oder Gelenke zählt. Doch Kunden kaufen nicht die Anzahl der Freiheitsgrade, sondern eine nützliche Arbeit. Darauf weist Sauvage hin.
Um eine Aufgabe abzuschließen, braucht es einen durchgängigen geschlossenen Regelkreis, der Sehen, Position, Kontakt, Kraft, Druck, Greifen, Bewegung und Anpassung miteinander verbindet. Erforderlich ist ein Blick auf das „System“ als Ganzes – einschließlich Stromversorgung, Sicherheit, Flexibilität und der Fähigkeit, sich von Fehlern zu erholen.
Der Tastsinn kann Informationen darüber liefern, dass ein Gegenstand zu rutschen beginnt, der Kontakt instabil ist, zu viel Kraft ausgeübt wird oder ein Teil korrekt sitzt. Allerdings ist der Tastsinn nicht bei jeder Aufgabe nötig; in manchen Fällen reichen Daten aus Sehen und Bewegung aus. Entscheidend ist nicht, möglichst viele Sinne hinzuzufügen, sondern ausreichend Informationen bereitzustellen, die zur jeweiligen Aufgabe passen.
Roboter, die Fehler beheben können, kommen dem Einsatz in der Praxis näher
Ein wesentlicher Teil der Geschicklichkeit ist die Fähigkeit, sich von Fehlern zu erholen. Wenn ein gegriffener Gegenstand zu rutschen beginnt, ist es nicht entscheidend, ob der erste Griff perfekt war. Entscheidend ist, ob der Roboter das Rutschen früh erkennt und korrigieren kann, bevor aus einem kleinen Fehler das Scheitern der gesamten Aufgabe wird.
Fehler, die im praktischen Einsatz auftreten, können auf Probleme mit Software, Sensoren oder Steuerung zurückgehen – oder eine Überarbeitung des Roboters selbst erforderlich machen. Eine Veränderung der Handform wirkt sich auf Bewegung, Sensoreigenschaften und Anpassungen aus. Deshalb lassen sich Daten, die mit einem bestimmten Design erhoben wurden, nicht unbedingt unverändert auf ein anderes übertragen. Aus diesem Grund betrachtet Sauvage den Einsatz vor Ort als Teil der Entwicklung.
Rutschen, unzureichendes Greifen, Verschleiß und fehlgeschlagene Wiederherstellung: Solche Erfahrungen werden zu Daten, die in Verbesserungen von Software, Simulationen, Sensoren, Steuerung und Hardware einfließen. Mit jeder Wiederholung dieses Kreislaufs steigt die Zuverlässigkeit des nächsten Einsatzes, während die Kosten sinken – so die Überlegung. Ein technischer Durchbruch ist lediglich der Ausgangspunkt; erst das begleitende Lernsystem vervielfacht seine Wirkung. Die Zahl der Neunen werde durch wiederholtes Einführen, Lernen und Verbessern erhöht, argumentiert Sauvage.
Die Form wählen, die zur Aufgabe passt – nicht unbedingt die menschliche
Auch die Vorstellung, menschenähnlichere Roboter seien grundsätzlich besser, ist mit Vorsicht zu betrachten. Am Anfang steht die Aufgabe; von ihr ausgehend werden Umgebung, Form und erforderliches System festgelegt. Für die Geschicklichkeit gilt dieselbe Logik: Die menschenähnlichste Hand ist nicht unbedingt die beste. Ziel sei nicht größtmögliche Geschicklichkeit, sondern „genügend Geschicklichkeit“, um wertvolle Aufgaben zuverlässig zu erledigen – so die These des Autors.
Als Beispiel nennt der Autor den zweibeinigen Roboter „Digit“ von Agility Robotics. Er wurde für Logistik und industrielle Anwendungen entwickelt und kann direkt mit auf die Aufgabe zugeschnittenen Spezialwerkzeugen verbunden werden, statt mit einer fünfgliedrigen Hand ausgestattet zu sein. Bei der Konstruktion stand nicht die Ähnlichkeit mit dem Menschen im Vordergrund, sondern die Form und Geschicklichkeit, die für die jeweilige Arbeit benötigt werden.
Der vierbeinige Roboter von ANYbotics inspiziert Gefahrenbereiche, während er Treppen und unebenes Gelände in Industrieanlagen bewältigt, und verringert so das Risiko, dem Menschen ausgesetzt sind. In einem Einsatzbeispiel wurden Berichten zufolge an 450 Inspektionspunkten mehr als 33.000 Inspektionen durchgeführt.
Da die Lieferroboter von Starship Technologies für den Einsatz auf Gehwegen konzipiert sind, eignen sich kompakte Räder besser als Beine. Mit diesem auf den konkreten Zweck zugeschnittenen Ansatz seien bereits mehr als 10 Millionen autonome Lieferungen durchgeführt worden, berichtet das Unternehmen.
Die drei Ansätze unterscheiden sich grundlegend, haben aber eines gemeinsam: Entscheidend ist die Lösung, die zur Arbeit vor Ort passt und sich in der jeweiligen Umgebung wiederholt einsetzen lässt. Sauvage sagt, dass sich durch seine Investitionen in Agility, ANYbotics und Starship seine Fragen als Investor verändert haben. Es gehe nicht mehr darum, welcher Roboter am menschlichsten wirkt, sondern darum, welches vollständige System die Zuverlässigkeit erreicht, die Kunden erwarten.
Von der Erfolgsquote bei Demos zur Quote abgeschlossener Aufgaben
Wie lässt sich also der Fortschritt bei Physical AI messen? Laut Sauvage sagt die Erfolgsquote einzelner Bewegungsabläufe in einer Demo kaum etwas darüber aus, ob ein Roboter vor Ort autonom arbeiten kann.
Entscheidend ist der Anteil der Arbeitsabläufe, die ohne menschliche Hilfe abgeschlossen werden. Wie oft kann sich der Roboter bei Problemen selbstständig wieder fangen? Wie verändert sich seine Leistung, wenn sich Objekte, Beleuchtung, Positionen, Abnutzung oder die Umgebung ändern?
Hinzu kommen weniger spektakuläre Fragen, die mit zunehmendem Einsatz immer wichtiger werden: Was geht bei wiederholter Nutzung zuerst kaputt? Wie schnell kann der Roboter nach einer Diagnose oder Reparatur wieder an die Arbeit gehen? Wie lange dauert es, einen Auftrag zuverlässig abzuschließen, und wie hoch sind Verfügbarkeit und Kosten? Diese Kennzahlen eignen sich besser als einmalige Vorführungen, um die Geschicklichkeit eines Roboters zu messen.
Um Mehrwert zu schaffen, braucht es weder die menschenähnlichste Hand noch die meisten Gelenke oder das breiteste Fähigkeitsspektrum. Entscheidend ist die richtige Kombination aus physischer Form, Sensorik, Steuerung und Erholungsfähigkeit, damit ein Roboter in der tatsächlichen Arbeitsumgebung zuverlässig wertvolle Aufgaben erledigt. Dort wird sich laut Sauvage der nächste Wettstreit um die Geschicklichkeit von Robotern entscheiden.
コメント